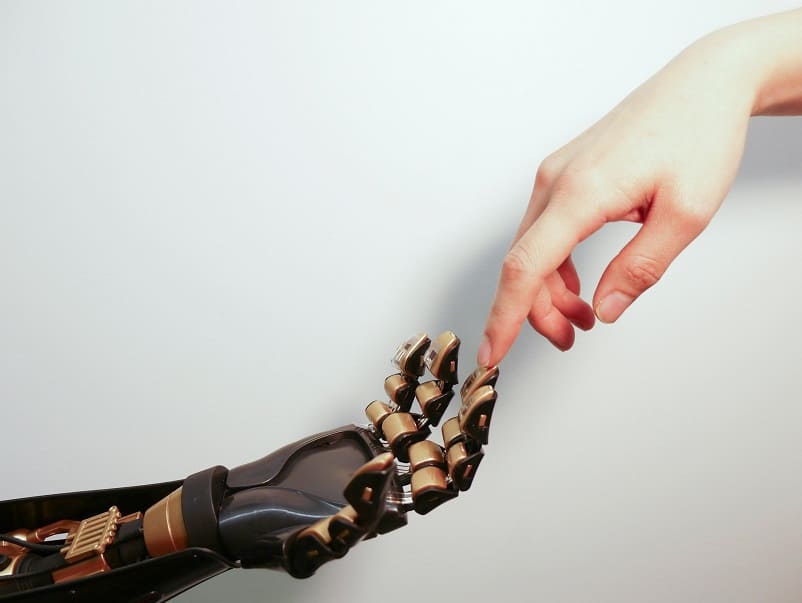
La bionica è un campo interdisciplinare che mette in relazione biologia, ingegneria e tecnologia e studia le strutture, le funzioni e i meccanismi presenti negli organismi viventi per trasferirne i principi nella progettazione di sistemi e dispositivi artificiali. L’obiettivo può essere quello di riprodurre una funzione biologica, sostituirla o potenziarla attraverso soluzioni tecnologiche applicate, per esempio, alla medicina, alla robotica e all’elettronica.
Il medico statunitense Jack E. Steele coniò il termine bionica alla fine degli anni Cinquanta e da allora utilizzato per indicare lo studio dei sistemi naturali e delle loro caratteristiche come modello per lo sviluppo di nuove tecnologie. Il concetto si è progressivamente ampliato, comprendendo applicazioni molto diverse, dalle protesi bioniche ai sistemi robotici ispirati al movimento degli animali, fino ai dispositivi capaci di riprodurre alcune funzioni sensoriali.
Sebbene bionica e biomimetica traggano entrambe ispirazione dalla natura per risolvere problemi umani, i due termini possono essere utilizzati con significati differenti. In una distinzione oggi adottata in ambito tecnico, la bionica è maggiormente associata alla riproduzione, sostituzione o potenziamento di funzioni biologiche attraverso sistemi artificiali, mentre la biomimetica riguarda più in generale il trasferimento di principi ricavati dagli organismi viventi alla progettazione di soluzioni tecnologiche. I confini, tuttavia, non sono sempre netti e nella letteratura scientifica i due concetti possono in parte sovrapporsi.
Dalle protesi intelligenti ai robot ispirati agli animali, la bionica rappresenta quindi uno dei punti di incontro più interessanti tra natura e tecnologia.
La nascita della bionica
Dalle origini all’osservazione della natura
La bionica affonda le sue radici nell’antica attitudine dell’uomo a osservare la natura e a cercare in essa soluzioni ai problemi tecnologici. Prima di diventare una disciplina scientifica, questo approccio esisteva quindi in forma intuitiva. Un importante precursore storico fu Leonardo da Vinci, che studiò attentamente l’anatomia e il volo degli uccelli, utilizzando le conoscenze acquisite per elaborare progetti di macchine volanti. Le sue ricerche rappresentano uno dei primi esempi significativi dell’idea di imparare dalla natura per progettare nuove tecnologie.
La svolta del Novecento
La svolta avvenne nella seconda metà del XX secolo, quando lo sviluppo dell’elettronica, della cibernetica, dell’informatica e dell’ingegneria rese possibile studiare i sistemi biologici in modo sempre più quantitativo. La natura iniziò così a essere considerata non soltanto come fonte di forme da imitare, ma come un insieme di soluzioni funzionali e meccanismi complessi, perfezionati attraverso l’evoluzione.
L’attenzione si spostò quindi dalla semplice imitazione delle forme alla comprensione dei principi fisici, chimici e biologici che permettono agli organismi di percepire l’ambiente, muoversi, adattarsi e mantenere il proprio equilibrio.
Bionica e cibernetica
La nascita della bionica moderna fu favorita anche dallo sviluppo della cibernetica, disciplina affermatasi negli anni Quaranta grazie soprattutto agli studi del matematico Norbert Wiener. La cibernetica analizzava i meccanismi di controllo e comunicazione presenti sia negli organismi viventi sia nelle macchine, cercando principi comuni ai due sistemi.
Particolare importanza assunse il concetto di feedback, cioè la capacità di utilizzare le informazioni provenienti dall’uscita di un sistema per modificarne il comportamento. Questo principio è presente in numerosi processi biologici, come la regolazione della temperatura corporea, ma può essere utilizzato anche nei sistemi artificiali per correggere automaticamente una risposta in funzione delle variazioni rilevate.
L’incontro tra questi studi e i progressi dell’elettronica rese possibile passare dall’osservazione dei sistemi biologici alla loro riproduzione attraverso dispositivi artificiali. È in questo ambiente scientifico che, alla fine degli anni Cinquanta, Jack E. Steele introdusse il termine bionics, dando un nome a un campo di ricerca destinato a svilupparsi rapidamente nei decenni successivi.
La nuova disciplina iniziò così a interessarsi non soltanto alla forma degli organismi, ma soprattutto alle loro funzioni e modalità di funzionamento. Si aprì la strada allo sviluppo di protesi, sistemi sensoriali artificiali, dispositivi di assistenza e robot ispirati alle capacità degli esseri viventi.
Come funziona la bionica
Il funzionamento della bionica si basa su un processo che trasforma la conoscenza dei sistemi biologici in soluzioni tecnologiche capaci di riprodurne, sostituirne o potenziarne alcune funzioni. Il percorso può essere descritto attraverso tre fasi fondamentali: lo studio della funzione biologica, la sua traduzione in un modello tecnologico e la realizzazione del dispositivo artificiale.
Studio e analisi della funzione biologica
Il processo inizia con l’osservazione e l’analisi di un sistema vivente, che può essere un organo, un tessuto, un recettore sensoriale, un movimento o un particolare meccanismo di controllo. Biologi, medici, neuroscienziati e ingegneri cercano di comprendere non soltanto la struttura del sistema, ma soprattutto come funziona e come comunica con le altre parti dell’organismo.
Nel caso di una protesi bionica, per esempio, si studia come l’intenzione di compiere un movimento venga trasformata in segnali nervosi e come questi determinino l’attivazione dei muscoli. Possono inoltre essere analizzati i segnali elettrici prodotti dall’attività muscolare, rilevabili attraverso l’elettromiografia (EMG), oppure, in sistemi più sperimentali, i segnali provenienti direttamente dai nervi.
Parallelamente, viene studiato il percorso inverso: nell’organismo i recettori sensoriali trasformano stimoli come pressione, vibrazione o temperatura in segnali che vengono trasmessi al sistema nervoso. Comprendere questi meccanismi è fondamentale per progettare dispositivi capaci non soltanto di eseguire un movimento, ma anche di fornire informazioni all’utilizzatore.
Traduzione della funzione biologica in un modello tecnologico
Una volta compreso il meccanismo biologico, i suoi principi fondamentali devono essere tradotti in un modello matematico, elettronico o informatico. Gli ingegneri individuano le informazioni essenziali e progettano sistemi capaci di elaborarle e trasformarle in comandi.
Nelle protesi controllate attraverso segnali mioelettrici, per esempio, i segnali provenienti dai muscoli vengono acquisiti dagli elettrodi, elaborati e interpretati per riconoscere l’intenzione dell’utilizzatore. Algoritmi di elaborazione del segnale e apprendimento automatico possono contribuire a distinguere diversi schemi di attività associati a specifici movimenti.
Questa fase comprende anche la progettazione dell’interfaccia uomo-macchina, cioè del sistema che permette lo scambio di informazioni tra il corpo e il dispositivo artificiale. L’interfaccia può essere esterna e non invasiva oppure, nelle soluzioni più avanzate e sperimentali, può coinvolgere muscoli o nervi attraverso elettrodi impiantabili.
Realizzazione e integrazione del dispositivo
L’ultima fase consiste nella realizzazione del dispositivo bionico e nella sua integrazione con l’utilizzatore. Il sistema può comprendere materiali biocompatibili, circuiti elettronici, microprocessori, attuatori, batterie e sensori, la cui combinazione dipende dalla funzione che si vuole riprodurre.
Si realizza così un sistema a ciclo chiuso: il dispositivo riceve un comando dall’utilizzatore, esegue un’azione, rileva ciò che sta accadendo attraverso i propri sensori e restituisce informazioni che possono contribuire a correggere il movimento successivo. Questo scambio bidirezionale tra organismo e tecnologia rappresenta uno degli aspetti più avanzati della bionica moderna.
Bionica e percezione sensoriale
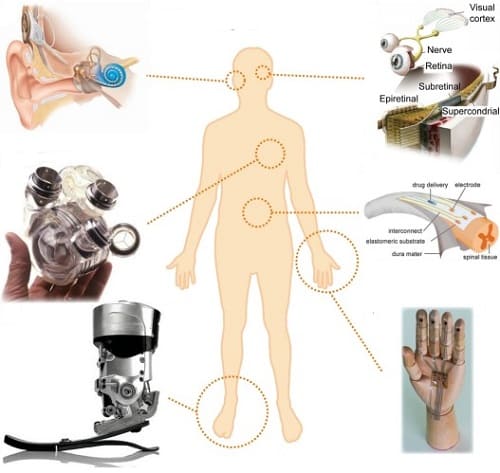
La bionica applicata alla percezione sensoriale rappresenta uno degli ambiti più avanzati della bioingegneria. L’obiettivo non è soltanto sostituire una parte del corpo o consentire un movimento, ma anche ristabilire o fornire artificialmente informazioni sensoriali che l’organismo non è più in grado di ricevere normalmente. Attraverso telecamere, microfoni, sensori ed elettrodi, alcune tecnologie possono trasformare gli stimoli provenienti dall’ambiente in segnali interpretabili dal sistema nervoso.
La vista
Bionica e percezione sensoriale
Il ripristino artificiale della vista è stato studiato soprattutto per persone affette da gravi malattie degenerative della retina, come la retinite pigmentosa. Una delle tecnologie più conosciute è rappresentata dagli impianti retinici, nei quali una telecamera può acquisire le informazioni visive e un sistema elettronico trasformarle in stimoli elettrici destinati alla retina. Dispositivi come l’Argus II hanno dimostrato che la stimolazione artificiale delle cellule retiniche ancora funzionanti può consentire una forma di percezione visiva.
La percezione ottenuta, tuttavia, è molto diversa dalla visione naturale. Gli utilizzatori possono riconoscere lampi luminosi, contrasti, movimenti o forme semplici, mentre la risoluzione rimane limitata. L’Argus II, inoltre, non è più commercializzato, a dimostrazione delle difficoltà ancora esistenti nel trasformare queste tecnologie sperimentali in soluzioni ampiamente disponibili.
L’udito
L’impianto cocleare rappresenta uno degli esempi più consolidati di tecnologia bionica applicata a una funzione sensoriale. A differenza di un normale apparecchio acustico, che amplifica i suoni, l’impianto trasforma i segnali acustici in stimolazioni elettriche dirette al nervo acustico, bypassando le strutture dell’orecchio interno che non funzionano correttamente.
Un microfono raccoglie i suoni e un processore li analizza, trasformandoli in segnali che vengono trasmessi a un insieme di elettrodi inseriti nella coclea. Gli elettrodi stimolano le fibre del nervo uditivo e il cervello interpreta progressivamente questi segnali come suoni. Il risultato può consentire alle persone con sordità grave o profonda di percepire e comprendere la voce. Tuttavia l’esperienza uditiva non è identica a quella dell’udito naturale.
Il tatto
Un altro importante campo di ricerca riguarda il ripristino della sensibilità nelle protesi degli arti. Una mano artificiale può essere controllata attraverso i segnali elettrici prodotti dai muscoli residui. Tuttavia il movimento da solo non permette all’utilizzatore di sapere con precisione quanto sta stringendo un oggetto.
Per questo motivo vengono sviluppati sistemi di feedback sensoriale nei quali sensori collocati sulla protesi rilevano informazioni come pressione, contatto o scivolamento. Questi dati vengono trasformati in segnali destinati all’utilizzatore attraverso differenti modalità, che possono comprendere stimolazioni sulla pelle oppure interfacce con i nervi periferici. Le ricerche sulle mani bioniche stanno studiando anche l’impiego dell’elettromiografia e di algoritmi di apprendimento automatico per migliorare il controllo dei movimenti e l’integrazione delle informazioni sensoriali.
L’obiettivo è creare una protesi bidirezionale, capace non soltanto di ricevere comandi dall’utilizzatore, ma anche di restituirgli informazioni sull’ambiente. In questo modo la persona può migliorare il controllo della presa e interagire con gli oggetti in maniera più naturale.
Percezione artificiale e plasticità cerebrale
Il funzionamento delle tecnologie bioniche non dipende soltanto dall’elettronica e dagli impianti, ma anche dalla capacità del sistema nervoso di adattarsi a informazioni generate artificialmente. Il cervello possiede infatti una notevole capacità di modificare le proprie connessioni e strategie di elaborazione in risposta all’esperienza, fenomeno noto come plasticità cerebrale.
I segnali prodotti da una protesi o da un impianto non sono necessariamente identici a quelli generati dai sistemi sensoriali naturali. Attraverso l’uso ripetuto e la riabilitazione, tuttavia, il cervello può imparare ad associarli a determinate informazioni sull’ambiente. Questo processo è particolarmente importante per le protesi sensoriali, perché permette all’utilizzatore di acquisire progressivamente maggiore familiarità con i segnali artificiali. Gli studi sulle protesi visive mostrano proprio l’importanza dell’apprendimento e dell’adattamento nell’interpretazione degli stimoli prodotti dal dispositivo.
La percezione artificiale rappresenta quindi un’interazione dinamica tra dispositivo tecnologico e sistema nervoso. La macchina raccoglie informazioni dall’ambiente, le trasforma in segnali e il cervello impara a utilizzarle per costruire una rappresentazione utile della realtà.
Protesi bioniche
Le protesi bioniche rappresentano una delle applicazioni più conosciute della bionica. Hanno l’obiettivo di sostituire, almeno in parte, la funzione di un arto perduto attraverso dispositivi dotati di componenti elettronici e sistemi di controllo. A differenza delle protesi tradizionali, progettate principalmente per svolgere una funzione meccanica o estetica, quelle bioniche possono rilevare i segnali prodotti dall’organismo e utilizzarli per controllare il movimento dell’arto artificiale.
Come sono controllate
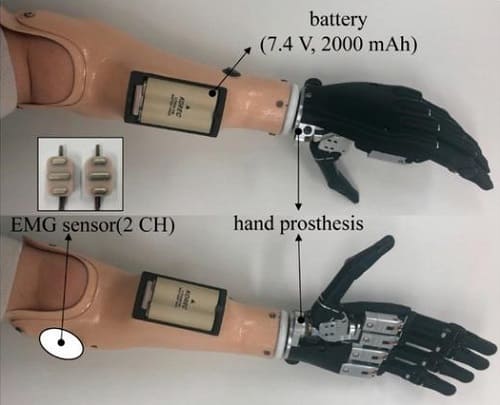
Uno dei sistemi più utilizzati è il controllo mioelettrico, basato sulla rilevazione dell’attività elettrica dei muscoli residui. Quando una persona contrae determinati muscoli, gli elettrodi collocati sulla superficie cutanea registrano il relativo segnale elettromiografico. Un sistema elettronico lo elabora e lo traduce in un comando per i motori elettrici della protesi.
In questo modo, per esempio, determinati schemi di attività muscolare possono essere associati all’apertura o alla chiusura della mano artificiale. I sistemi più sofisticati utilizzano algoritmi in grado di riconoscere diversi schemi di segnale e di rendere il controllo progressivamente più preciso.
La mano bionica
La mano bionica costituisce uno degli esempi più complessi di protesi avanzata, perché deve riprodurre numerose funzioni dell’arto naturale. Le dita possono essere dotate di movimenti indipendenti o coordinati e l’elettronica di controllo permette di selezionare differenti modalità di presa.
mano bionica
La ricerca non si limita però al movimento. Una delle principali sfide consiste nel restituire all’utilizzatore almeno una parte delle informazioni che normalmente provengono dalla mano, come contatto, pressione e posizione delle dita. Per questo vengono sviluppati sistemi nei quali i dati raccolti da sensori presenti nella protesi vengono trasformati in forme di feedback che l’utilizzatore può percepire.
Verso le protesi bidirezionali
Le tecnologie più avanzate mirano a trasformare la protesi da semplice dispositivo comandato dall’utilizzatore a sistema bidirezionale, capace sia di ricevere informazioni dal corpo sia di restituirle. In questo modo il controllo del movimento può essere accompagnato da informazioni sensoriali provenienti dall’ambiente.
Il feedback può essere ottenuto attraverso stimolazioni applicate alla pelle oppure mediante interfacce più sofisticate con i nervi periferici. Alcune ricerche hanno inoltre studiato sistemi capaci di fornire informazioni relative alla pressione esercitata dalla mano artificiale, contribuendo a rendere la manipolazione degli oggetti più precisa e naturale.
Le protesi bioniche mostrano quindi come la bionica possa integrare altre discipline per sostituire una funzione perduta. Il loro sviluppo rappresenta un processo ancora in evoluzione, nel quale la ricerca mira a migliorare contemporaneamente movimento, sensibilità, comfort, affidabilità e integrazione con il corpo umano.
Bionica e robotica
Il rapporto tra bionica e robotica nasce dall’idea di utilizzare la conoscenza dei sistemi biologici per progettare macchine capaci di svolgere movimenti, percepire l’ambiente e adattarsi alle condizioni esterne. Gli organismi viventi rappresentano infatti sistemi altamente integrati, nei quali struttura, sensori, attuatori e sistemi di controllo collaborano per produrre risposte efficienti. Lo studio di questi meccanismi può quindi fornire indicazioni utili alla progettazione di robot più adattabili e funzionali.
robotica
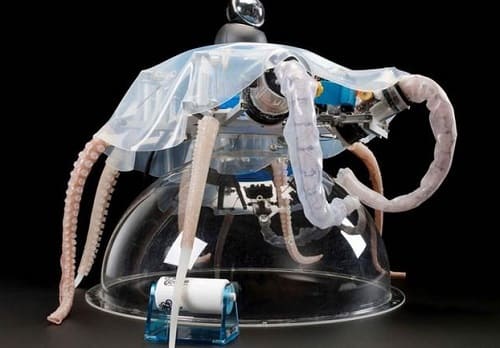
Un esempio è rappresentato dai robot umanoidi, nei quali caratteristiche del movimento animale vengono trasferite alla progettazione meccanica. Il modo in cui un insetto cammina, un pesce nuota o un polpo manipola un oggetto può suggerire nuove soluzioni per realizzare sistemi robotici capaci di muoversi in ambienti complessi. La ricerca riguarda non soltanto la forma del corpo, ma anche i sistemi di percezione e controllo, cercando di riprodurre alcune modalità con cui gli organismi elaborano le informazioni e modificano il proprio comportamento.
Robotica morbida
Particolarmente interessante è la robotica morbida, che utilizza materiali flessibili e deformabili ispirati alle caratteristiche dei tessuti biologici. Questi robot possono adattarsi più facilmente alla forma degli oggetti e interagire con persone e ambienti delicati, trovando applicazioni nella manipolazione, nella medicina e nei dispositivi indossabili. Sensori flessibili, nuovi attuatori e sistemi di controllo permettono inoltre di integrare percezione e movimento in modo sempre più simile a quello dei sistemi biologici.
La ricerca sta esplorando anche sistemi ancora più integrati, nei quali componenti biologici e artificiali possono collaborare all’interno dello stesso dispositivo. I cosiddetti sistemi robotici bioibridi utilizzano, per esempio, cellule, tessuti o muscoli insieme a materiali ed elementi elettronici. Si tratta di un settore ancora in fase di sviluppo, ma che mostra come il confine tra organismo e macchina possa diventare progressivamente più articolato.
La bionica contribuisce così alla robotica non soltanto fornendo modelli da imitare, ma anche nuovi principi per progettare macchine capaci di percepire, muoversi e adattarsi in modo più vicino ai sistemi viventi.
Applicazioni della bionica
Le applicazioni della bionica interessano soprattutto la medicina, la riabilitazione, l’assistenza e lo sviluppo di tecnologie capaci di interagire in modo sempre più naturale con il corpo umano. L’integrazione tra sensori, elettronica, sistemi di controllo e dispositivi meccanici permette infatti di compensare alcune funzioni compromesse o di fornire nuove possibilità di movimento e percezione.
In ambito medico, oltre alle protesi bioniche e agli impianti sensoriali, la bionica trova applicazione nello sviluppo di dispositivi destinati alla riabilitazione motoria. Gli esoscheletri e altri sistemi robotici indossabili possono sostenere il movimento degli arti. Sono studiati, tra l’altro, per favorire il recupero motorio dopo lesioni neurologiche o per assistere persone con difficoltà nella deambulazione.
Un altro settore in crescita è quello dei dispositivi indossabili, che integrano sensori capaci di rilevare movimenti, attività muscolare e altri parametri fisiologici. Queste tecnologie possono essere utilizzate per il monitoraggio, l’assistenza al movimento e la riabilitazione, fornendo dati utili per adattare il funzionamento del dispositivo alle caratteristiche dell’utilizzatore.
La bionica trova applicazioni nella chirurgia e nella medicina mini-invasiva. La robotica morbida e i dispositivi di piccole dimensioni vengono studiati per realizzare strumenti capaci di interagire con i tessuti biologici con maggiore adattabilità, con possibili impieghi nella diagnosi, nella somministrazione mirata di farmaci e negli interventi chirurgici.
Queste applicazioni mostrano come la bionica non riguardi soltanto la sostituzione di parti del corpo, ma comprenda un insieme più ampio di tecnologie finalizzate a supportare, ripristinare o integrare alcune funzioni biologiche, creando un’interazione sempre più stretta tra organismo e dispositivo artificiale.
Limiti e prospettive future della bionica
Nonostante i progressi compiuti, la bionica presenta ancora limiti, soprattutto quando deve stabilire un’interazione stabile e naturale tra un dispositivo artificiale e un organismo vivente. Uno dei principali problemi riguarda la trasmissione bidirezionale delle informazioni: è relativamente semplice rilevare alcuni segnali biologici e trasformarli in comandi, mentre è molto più complesso restituire al sistema nervoso informazioni sensoriali precise e interpretabili. Il feedback artificiale, infatti, è ancora lontano dalla ricchezza e dalla naturalezza della percezione biologica.
Un’altra difficoltà riguarda la biocompatibilità e la stabilità delle interfacce. Gli elettrodi e gli altri dispositivi a contatto con i tessuti devono funzionare per lunghi periodi senza provocare danni o perdere efficacia. Nel caso delle interfacce neurali invasive si aggiungono inoltre i rischi legati all’impianto chirurgico e alla loro affidabilità nel tempo.
La ricerca futura punta a sviluppare sistemi più leggeri, efficienti, resistenti e adattabili, dotati di sensori avanzati e capaci di elaborare i segnali biologici in tempo reale. Un ruolo importante potrebbe essere svolto dall’intelligenza artificiale, utilizzata per interpretare schemi complessi di attività muscolare o nervosa e migliorare il controllo dei dispositivi. Parallelamente sono studiati nuovi materiali flessibili e biocompatibili, interfacce neurali più selettive e sistemi capaci di fornire un feedback sensoriale sempre più naturale.
L’obiettivo a lungo termine è realizzare dispositivi nei quali organismo e tecnologia possano comunicare in modo bidirezionale, continuo e adattivo, riducendo progressivamente la distanza tra funzione biologica e funzione artificiale. La bionica potrebbe così evolvere verso sistemi sempre più integrati, nei quali elettronica, materiali avanzati, robotica e neuroscienze contribuiscano insieme a ripristinare o supportare funzioni biologiche.

