I robot umanoidi rappresentano una delle espressioni più avanzate della robotica contemporanea e nascono dall’obiettivo di realizzare macchine capaci di interagire con il mondo fisico secondo modalità che ricordano, almeno in parte, quelle dell’essere umano. La loro caratteristica più evidente è la struttura corporea, generalmente composta da testa, tronco, braccia e gambe, ma dietro questa apparente semplicità si nasconde un insieme estremamente complesso di tecnologie.
Per muoversi e svolgere un’attività, un robot umanoide deve infatti integrare meccanica, elettronica, sensoristica, sistemi di controllo, informatica e intelligenza artificiale. Deve riuscire a percepire ciò che accade nell’ambiente circostante, interpretare le informazioni raccolte, pianificare un’azione e trasformare le decisioni in movimenti coordinati. Camminare, afferrare un oggetto, evitare un ostacolo o mantenere l’equilibrio richiedono un’interazione continua tra numerosi sistemi.
La forma umanoide non è soltanto una scelta estetica. Gran parte degli ambienti costruiti dall’uomo, dagli stabilimenti industriali alle abitazioni, è organizzata intorno alle dimensioni e alle capacità del corpo umano. Un robot dotato di una struttura simile può quindi essere progettato per utilizzare scale, porte, utensili e strumenti già presenti, senza dover necessariamente modificare l’ambiente.
I progressi dell’intelligenza artificiale stanno inoltre modificando profondamente le potenzialità di queste macchine. I robot di nuova generazione possono utilizzare sistemi di visione artificiale, riconoscimento vocale e algoritmi di apprendimento per affrontare situazioni più variabili rispetto ai tradizionali robot industriali.
Dall’industria alla logistica, dalla ricerca all’assistenza, i robot umanoidi potrebbero trovare applicazioni in numerosi settori. Il loro sviluppo, tuttavia, pone anche importanti interrogativi legati alla sicurezza, all’autonomia, al lavoro e al rapporto tra esseri umani e macchine.
Come sono fatti i robot umanoidi
I robot umanoidi sono macchine progettate per riprodurre, almeno in parte, la struttura del corpo umano. Dietro la loro forma apparentemente familiare si trova un insieme complesso di componenti meccanici, elettronici e informatici che devono lavorare in perfetta sinergia.
Lo scheletro: la struttura
Come le ossa sostengono il corpo umano, un robot possiede un telaio interno che costituisce la sua struttura portante. Vengono utilizzati materiali leggeri e resistenti, tra cui leghe di alluminio, titanio e materiali compositi. Il telaio deve garantire rigidità e resistenza mantenendo contenuto il peso complessivo della macchina.
I muscoli: gli attuatori
Il movimento è prodotto dagli attuatori, equivalenti, per analogia, ai muscoli umani. Nei robot umanoidi moderni sono particolarmente diffusi i motori elettrici, spesso associati a sistemi di riduzione e trasmissione che permettono di controllare con precisione la forza e la velocità.
Le parti mobili sono collegate attraverso articolazioni, come ginocchia, gomiti, spalle e polsi. Ogni movimento indipendente possibile in un’articolazione o in un insieme di articolazioni corrisponde a un grado di libertà.
I sensi: i sensori
Per percepire l’ambiente, il robot utilizza numerosi sensori. Telecamere e, in alcuni modelli, sistemi LiDAR forniscono informazioni sull’ambiente e sulla posizione degli oggetti. Sensori di forza e di contatto permettono di controllare la pressione esercitata durante la manipolazione, mentre accelerometri e giroscopi aiutano il robot a mantenere l’equilibrio.
Il cervello: elaborazione e intelligenza artificiale
Un sistema di calcolo elabora continuamente i dati provenienti dai sensori e coordina i movimenti. Algoritmi di controllo e intelligenza artificiale consentono al robot di riconoscere l’ambiente, pianificare azioni e adattare il comportamento alle diverse situazioni.
Il cuore: l’alimentazione
L’energia necessaria al funzionamento viene generalmente fornita da batterie ricaricabili, spesso agli ioni litio, integrate nel corpo del robot. La gestione dell’energia rappresenta una delle principali sfide tecnologiche, perché motori, sensori e sistemi di calcolo richiedono una quantità significativa di energia.
Come funzionano i robot umanoidi
I robot umanoidi funzionano attraverso un processo continuo nel quale percepiscono l’ambiente, elaborano le informazioni raccolte e producono una risposta fisica. In forma semplificata, questo processo può essere descritto attraverso tre fasi: percezione, elaborazione e azione. Il ciclo viene ripetuto continuamente, mentre sistemi di controllo molto rapidi correggono in tempo reale i movimenti del robot.
La percezione: vedere e sentire
Tutto inizia dai sensori. Telecamere, sensori di profondità, eventualmente LiDAR, sensori di forza e dispositivi per la misura dell’orientamento forniscono al robot informazioni sull’ambiente e sul proprio corpo.
Attraverso la fusione dei sensori (sensor fusion), i dati provenienti da dispositivi diversi possono essere combinati per ottenere una rappresentazione più completa della realtà. Il robot può così individuare ostacoli, riconoscere oggetti, stimarne la posizione e percepire le forze che agiscono sulle proprie articolazioni.
L’elaborazione: interpretare e pianificare
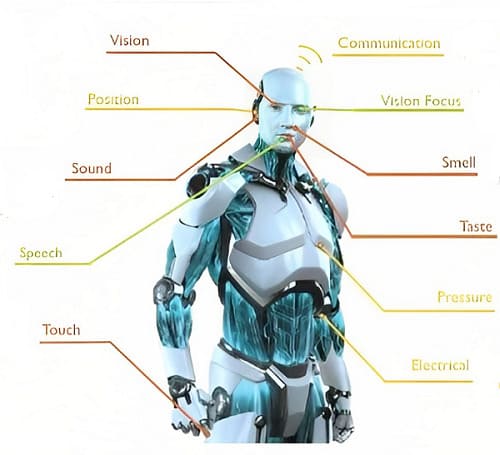
funzionamento dei robot umanoidi
I dati vengono quindi elaborati dai sistemi informatici del robot. Gli algoritmi di intelligenza artificiale possono contribuire al riconoscimento degli oggetti, alla comprensione delle istruzioni e alla pianificazione delle azioni.
Le tecnologie più recenti comprendono anche modelli Vision-Language-Action (VLA), progettati per collegare informazioni visive e linguistiche alle azioni che il robot deve compiere. L’intelligenza artificiale può, per esempio, contribuire a determinare come raggiungere una tazza e afferrarla senza urtare gli oggetti circostanti.
L’azione: muoversi e correggersi
Una volta stabilito cosa fare, i comandi vengono trasmessi ai sistemi di attuazione. Motori e attuatori producono il movimento delle articolazioni, mentre gli encoder misurano continuamente la posizione effettiva dei componenti.
Qui entra in gioco il controllo in ciclo chiuso (closed-loop control): il robot confronta continuamente il movimento reale con quello previsto e corregge eventuali differenze.
Questo meccanismo è fondamentale soprattutto per camminare e mantenere l’equilibrio. I sensori IMU, insieme ad altri sensori, rilevano l’orientamento e i movimenti del corpo; il sistema di controllo può quindi modificare rapidamente l’azione dei motori per correggere uno sbilanciamento.
Il funzionamento di un robot umanoide non è dunque una semplice sequenza di comandi, ma un ciclo continuo di percezione, decisione, movimento e correzione, nel quale intelligenza artificiale e sistemi di controllo collaborano a livelli differenti.
Il ruolo dell’intelligenza artificiale nei robot umanoidi
L’Intelligenza Artificiale (IA) sta trasformando profondamente la robotica umanoide, permettendo alle macchine di passare dall’esecuzione di movimenti rigidamente programmati a comportamenti più flessibili e adattabili. Se la struttura meccanica e gli attuatori costituiscono il corpo del robot, l’IA può essere considerata, per analogia, una parte del suo sistema cognitivo, incaricata di interpretare le informazioni e contribuire alla scelta delle azioni.
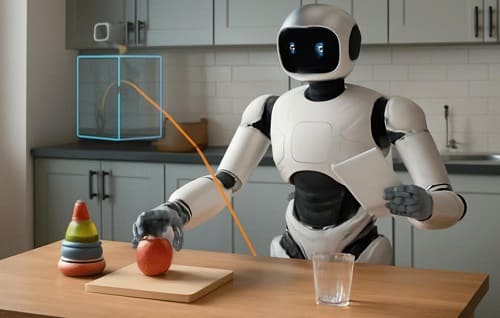
intelligenza artificiale
Un concetto sempre più importante è quello di Embodied AI, o intelligenza artificiale incorporata. Si tratta di sistemi nei quali l’intelligenza non opera soltanto su dati astratti, ma è collegata a un corpo capace di percepire l’ambiente e agire fisicamente al suo interno.
Modelli VLA: dalla percezione all’azione
Tra le tecnologie emergenti ci sono i modelli VLA (Vision-Language-Action), che combinano informazioni visive, linguaggio e capacità di azione. Un robot può, per esempio, ricevere l’istruzione di prendere una tazza, identificare l’oggetto attraverso le telecamere e contribuire a pianificare i movimenti necessari per raggiungerlo e manipolarlo.
Il percorso non è però diretto: tra l’interpretazione dell’istruzione e il movimento dei motori intervengono sistemi di pianificazione e controllo che trasformano l’obiettivo in azioni fisiche precise.
Imparare attraverso l’imitazione
L’IA può inoltre permettere ai robot di apprendere attraverso l’imitazione. Un operatore umano può mostrare come svolgere un determinato compito attraverso sistemi di teleoperazione, sensori di movimento o dimostrazioni video.
Il robot può analizzare queste dimostrazioni per apprendere una strategia e successivamente adattarla alle proprie caratteristiche fisiche e alle condizioni dell’ambiente.
Imparare attraverso la simulazione
Un’altra tecnica importante consiste nell’addestramento all’interno di ambienti virtuali. Nei simulatori, un robot può ripetere moltissime volte determinate azioni senza rischiare di danneggiare l’hardware.
Attraverso tecniche come l’apprendimento per rinforzo, il sistema può sperimentare diverse strategie, ricevendo un’indicazione positiva o negativa in base al risultato ottenuto. Le conoscenze apprese possono poi essere trasferite al robot reale, anche se il passaggio dalla simulazione alla realtà rappresenta una delle principali difficoltà della robotica.
Comprendere l’ambiente e adattare il comportamento
L’IA può infine aiutare il robot a interpretare situazioni che non erano state previste durante la programmazione. Può riconoscere persone, animali, oggetti e ostacoli e contribuire alla scelta di un comportamento appropriato.
Può inoltre utilizzare le informazioni visive e tattili per adattare la manipolazione: afferrare un oggetto fragile richiede infatti un controllo della forza diverso rispetto alla movimentazione di un oggetto resistente.
L’obiettivo della robotica umanoide non è quindi soltanto far eseguire al robot una sequenza prestabilita, ma permettergli di percepire, apprendere, adattarsi e agire in ambienti reali caratterizzati da una certa imprevedibilità.
Robot umanoidi e interazione con l’uomo
L’interazione tra uomo e robot umanoidi, indicata nella ricerca con l’acronimo HRI (Human-Robot Interaction), rappresenta uno degli aspetti più complessi della robotica. L’obiettivo non è soltanto fare eseguire alla macchina un determinato compito, ma permetterle di comunicare, collaborare e condividere lo spazio con le persone in modo naturale e soprattutto sicuro.
Linguaggio e voce
I sistemi di intelligenza artificiale permettono ai robot di interpretare il linguaggio naturale e di rispondere alle richieste vocali. Un robot può ricevere un’istruzione, identificare l’azione richiesta e utilizzare le informazioni provenienti dai propri sensori per cercare di eseguirla.
La comprensione del linguaggio non è però sempre perfetta. Ironia, ambiguità, contesto e intenzioni implicite rappresentano ancora difficoltà importanti per qualsiasi sistema artificiale.
Il linguaggio del corpo
La comunicazione non avviene soltanto attraverso le parole. Un robot umanoide può utilizzare gesti, orientamento del corpo e movimenti delle braccia per accompagnare l’interazione.
Un cenno della mano, l’orientamento verso un oggetto o un movimento della testa possono rendere più comprensibile ciò che il robot sta facendo e facilitare la collaborazione con una persona.
Il riconoscimento delle emozioni
Telecamere e sistemi di intelligenza artificiale possono analizzare alcuni segnali del volto, della voce e del comportamento per stimare lo stato emotivo di una persona.
Queste tecnologie possono contribuire a rendere l’interazione più adeguata alla situazione, ma non devono essere confuse con una reale comprensione delle emozioni umane. L’interpretazione dei segnali emotivi è infatti soggetta a errori e dipende fortemente dal contesto.
La sicurezza nell’interazione
Quando un robot umanoide opera vicino alle persone, la sicurezza diventa fondamentale. Una macchina dotata di motori potenti e di una massa considerevole deve essere progettata per limitare il rischio di collisioni e movimenti incontrollati.
Sensori di contatto
Superfici sensibili e sensori di forza possono rilevare il contatto con persone e oggetti. Queste informazioni permettono al sistema di controllo di ridurre la forza, modificare il movimento o arrestare l’azione quando viene rilevata una situazione anomala.
Attuatori a controllo della forza
Gli attuatori moderni possono essere progettati per controllare non soltanto la posizione, ma anche la forza e la rigidità apparente dell’articolazione. In questo modo il robot può reagire a una resistenza esterna e rendere il movimento più sicuro durante l’interazione fisica.
Zone di sicurezza dinamiche
Telecamere e sensori di profondità permettono inoltre di individuare le persone presenti nell’ambiente. Il sistema può definire una zona di sicurezza dinamica intorno a ciascuna persona e modificare velocità, traiettoria e comportamento del robot in funzione della distanza.
La Valle dell’inquietudine
L’interazione uomo-robot presenta anche una dimensione psicologica. Un concetto particolarmente interessante è quello della Valle dell’inquietudine (Uncanny Valley), secondo cui un oggetto molto simile a un essere umano può provocare una sensazione di disagio quando la somiglianza è elevata ma non perfetta.
Per questo motivo, nella progettazione dei robot umanoidi esistono approcci differenti. Alcuni sistemi mantengono un aspetto chiaramente artificiale, mentre altri cercano una maggiore somiglianza con il corpo umano.
La progettazione del volto, dei movimenti e della voce non è quindi soltanto una questione estetica: può influenzare fiducia, accettazione e naturalezza dell’interazione tra persone e robot.
Utilizzi dei robot umanoidi
I robot umanoidi vengono sviluppati con l’obiettivo di svolgere una grande varietà di attività all’interno di ambienti progettati per l’uomo. A differenza di molti robot industriali tradizionali, progettati per eseguire compiti specifici e generalmente installati in una posizione fissa, un robot umanoide può spostarsi nello spazio, utilizzare strumenti e interagire con oggetti concepiti per il corpo umano.
Questa caratteristica apre la possibilità di impiegarli in numerosi settori, anche se molte applicazioni sono ancora in fase di sperimentazione.
Fabbriche e logistica
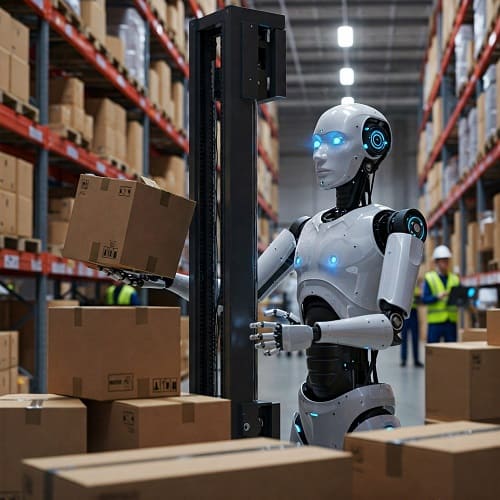
utilizzo dei robot umanoidi in fabbriche
L’industria manifatturiera e la logistica rappresentano tra gli ambiti più promettenti per la robotica umanoide. I robot possono essere destinati a operazioni ripetitive, movimentazione di materiali e attività che richiedono un certo impegno fisico.
In prospettiva, possono essere impiegati per trasportare componenti, prelevare oggetti dagli scaffali, movimentare contenitori e collaborare con i lavoratori lungo le linee produttive. La possibilità di utilizzare gli stessi spazi e strumenti delle persone costituisce uno dei principali vantaggi rispetto a macchine progettate per un singolo compito.
Assistenza e cura delle persone
Un’altra area di grande interesse è quella dell’assistenza alla persona. In futuro, robot umanoidi potrebbero aiutare anziani o persone con difficoltà motorie nello svolgimento di alcune attività quotidiane, contribuendo a ridurre il carico di lavoro degli operatori.
Potrebbero inoltre fornire promemoria, facilitare alcune attività domestiche e offrire forme di compagnia e interazione sociale. Si tratta tuttavia di un settore particolarmente delicato, nel quale affidabilità, privacy e sicurezza devono essere garantite prima di un’ampia diffusione.
Ambiente domestico
La casa rappresenta uno degli scenari più ambiziosi per i robot umanoidi. Un robot capace di riconoscere gli oggetti e manipolarli potrebbe, in prospettiva, riordinare, spostare oggetti, caricare una lavastoviglie o svolgere altre semplici attività domestiche.
La difficoltà è molto maggiore rispetto a un ambiente industriale: una casa cambia continuamente, contiene oggetti di forme diverse e presenta numerose situazioni imprevedibili. Per questo motivo l’impiego domestico generalizzato è ancora una delle principali sfide della robotica umanoide.
Ispezione e ambienti pericolosi
I robot umanoidi possono essere interessanti anche per le attività di ispezione e manutenzione in ambienti difficili o pericolosi. La loro capacità di utilizzare strumenti e di muoversi in spazi progettati per le persone potrebbe consentire di effettuare alcune operazioni senza esporre direttamente un lavoratore al rischio.
Tra gli scenari studiati rientrano impianti industriali, infrastrutture danneggiate e altri ambienti nei quali temperatura, sostanze pericolose, instabilità strutturale o altri fattori possono rappresentare un rischio.
Ricerca, esplorazione e soccorso
Un ulteriore campo di ricerca riguarda l’impiego dei robot umanoidi in situazioni di emergenza e di soccorso. In ambienti caratterizzati da ostacoli, scale, porte o strumenti progettati per gli esseri umani, una struttura antropomorfa potrebbe risultare vantaggiosa.
In caso di terremoti, incendi o incidenti industriali, un robot potrebbe essere utilizzato per effettuare ricognizioni o compiere alcune operazioni preliminari, riducendo l’esposizione degli operatori umani.
Queste applicazioni sono però ancora fortemente condizionate dall’autonomia energetica, dall’affidabilità dei sistemi e dalla capacità del robot di affrontare condizioni ambientali imprevedibili.
Un robot, molti compiti
La caratteristica più interessante dei robot umanoidi è quindi la loro versatilità. Una stessa piattaforma potrebbe, almeno in teoria, essere riconfigurata attraverso il software per svolgere attività differenti senza modificare completamente l’ambiente in cui opera.
Il passaggio dalla possibilità tecnica all’utilizzo quotidiano richiede però ancora progressi significativi. Affidabilità, autonomia, sicurezza, costi e capacità di adattamento saranno determinanti per stabilire quali di queste applicazioni diventeranno realmente comuni.
Il futuro dei robot umanoidi
Il futuro dei robot umanoidi dipenderà dalla capacità di trasformare tecnologie ancora complesse e costose in sistemi affidabili, sicuri e realmente utili. La ricerca non punta soltanto a costruire robot sempre più simili al corpo umano, ma soprattutto a sviluppare macchine capaci di comprendere l’ambiente, apprendere nuovi compiti e collaborare con le persone.
Robot più autonomi e intelligenti
Uno degli obiettivi principali sarà aumentare il livello di autonomia. I robot dovranno essere in grado di affrontare situazioni non completamente previste durante la programmazione, adattando il proprio comportamento alle condizioni dell’ambiente.
I progressi dell’intelligenza artificiale incorporata e dei modelli capaci di collegare percezione, linguaggio e azione potranno contribuire a questo processo. Un robot potrebbe, per esempio, ricevere una semplice istruzione, comprendere il contesto, individuare gli oggetti necessari e pianificare autonomamente le azioni per completare il compito.
Maggiore autonomia energetica
Un altro limite importante è rappresentato dall’energia. Motori, sensori e sistemi di elaborazione richiedono una quantità significativa di elettricità e le batterie attuali impongono ancora compromessi tra peso, autonomia e prestazioni.
Batterie più efficienti, sistemi di gestione energetica più avanzati e motori caratterizzati da un migliore rendimento potrebbero permettere ai robot di lavorare più a lungo senza necessità di ricarica.
Robot più sicuri e collaborativi
La diffusione dei robot umanoidi negli ambienti condivisi con le persone richiederà livelli sempre maggiori di sicurezza. I robot dovranno riconoscere rapidamente persone e ostacoli, controllare la forza dei propri movimenti e reagire in modo appropriato agli eventi imprevisti.
Questo favorirà lo sviluppo di robot progettati non soltanto per lavorare accanto agli esseri umani, ma per collaborare fisicamente con loro, adattando velocità e comportamento alle diverse situazioni.
Il rapporto con il lavoro
La diffusione dei robot umanoidi potrebbe modificare profondamente il mondo del lavoro. Le attività più ripetitive, pesanti o pericolose potrebbero essere progressivamente automatizzate, mentre aumenterebbe la richiesta di competenze legate alla programmazione, alla supervisione, alla manutenzione e alla gestione dei sistemi robotici.
Il cambiamento non significherebbe necessariamente la semplice sostituzione delle persone. In molti settori potrebbe svilupparsi una collaborazione nella quale il robot svolge le attività fisicamente più impegnative e l’essere umano mantiene quelle che richiedono giudizio, creatività e responsabilità.
Dalle fabbriche alle abitazioni
In una prima fase è probabile che i robot umanoidi trovino maggiore spazio negli ambienti industriali e logistici, dove le condizioni operative possono essere più controllate. Successivamente, se affidabilità e costi miglioreranno, potrebbero arrivare anche negli ambienti domestici e nei servizi alla persona.
Un robot capace di riordinare una stanza, movimentare oggetti, assistere una persona anziana o svolgere semplici commissioni rappresenterebbe un cambiamento importante nel rapporto quotidiano tra esseri umani e macchine.
Nuova collaborazione tra uomo e macchina
I robot umanoidi potrebbero diventare una delle tecnologie più significative della prossima fase dell’automazione. La loro caratteristica distintiva non sarà necessariamente quella di imitare perfettamente l’essere umano, ma quella di operare nel nostro stesso ambiente e utilizzare strumenti concepiti per noi.
Se la ricerca riuscirà a risolvere gli attuali problemi di autonomia, sicurezza, affidabilità e costi, i robot umanoidi potrebbero passare gradualmente dai laboratori e dagli stabilimenti industriali a un numero sempre maggiore di ambienti della vita quotidiana.
Il vero obiettivo non sarà quindi creare una copia artificiale dell’uomo, ma sviluppare macchine capaci di lavorare al nostro fianco, assumendo compiti nei quali la loro presenza possa offrire maggiore efficienza, sicurezza e supporto alle persone.

