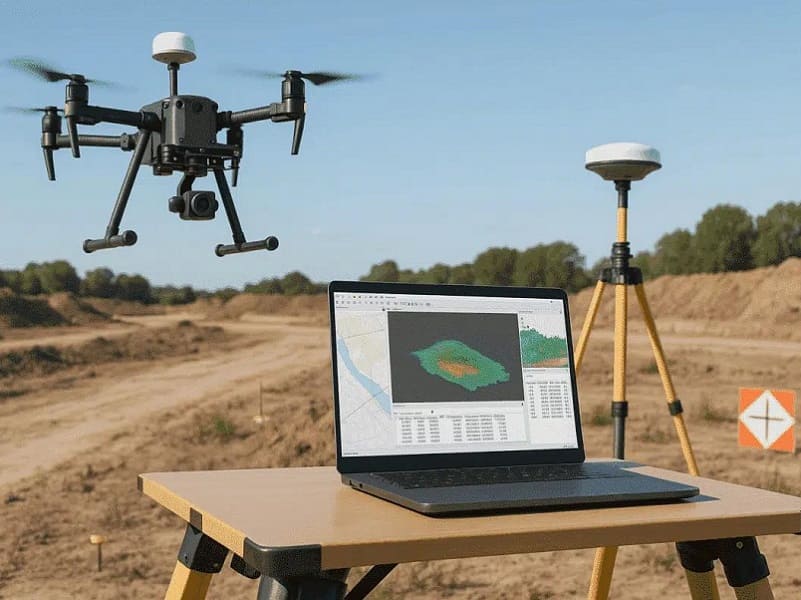
L’RTK (Real-Time Kinematic) è una tecnologia di posizionamento satellitare ad alta precisione che ha trasformato profondamente il modo in cui è possibile determinare la posizione di un oggetto sulla superficie terrestre. A differenza del normale posizionamento GPS, che nelle condizioni comuni può presentare errori dell’ordine di alcuni metri, l’RTK permette di raggiungere, in condizioni favorevoli, una precisione dell’ordine dei centimetri e in tempo reale.
Immaginiamo di poter guidare un trattore lungo traiettorie estremamente precise, controllare il percorso di un drone, rilevare un terreno o determinare la posizione di un punto topografico con un margine di errore di pochi centimetri. Non si tratta di una possibilità teorica: il posizionamento RTK è già utilizzato in agricoltura di precisione, topografia, cartografia, fotogrammetria, robotica e monitoraggio del territorio.
Ma come è possibile ottenere una precisione così elevata utilizzando segnali provenienti da satelliti che si trovano a migliaia di chilometri dalla Terra?
La risposta risiede in un insieme di tecniche che permettono di correggere gli errori del posizionamento GNSS e sfruttare la fase della portante del segnale satellitare. Un ricevitore mobile, chiamato rover, può confrontare le proprie osservazioni con quelle effettuate da una stazione di riferimento, ricevendo le necessarie correzioni in tempo reale. Il sistema può così determinare con grande accuratezza la propria posizione e seguire gli spostamenti istante dopo istante.
Che cos’è l’RTK
L’RTK, è una tecnica di posizionamento satellitare basata sui segnali GNSS che consente di determinare la posizione di un ricevitore mobile con un’accuratezza molto superiore a quella ottenibile utilizzando autonomamente i segnali satellitari.
Un sistema RTK tradizionale comprende principalmente due elementi: una stazione base, collocata in una posizione nota, e uno o più rover, cioè ricevitori mobili la cui posizione deve essere determinata. Tra i due viene stabilito un collegamento attraverso il quale la base trasmette al rover le informazioni necessarie per effettuare le correzioni in tempo reale.
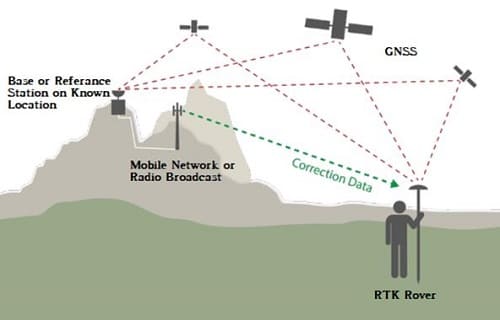
funzionamento dell’RTK
La stazione base osserva gli stessi satelliti del rover e conosce con grande precisione le proprie coordinate. Confrontando la posizione che il ricevitore calcolerebbe autonomamente con quella effettivamente nota, è possibile stimare gli errori presenti nelle osservazioni GNSS e fornire al rover informazioni utili per correggere la propria posizione.
Il principio fondamentale è quindi differenziale: base e rover osservano contemporaneamente gli stessi segnali e gli errori che influenzano entrambe le misure possono essere in larga parte compensati.
L’RTK, tuttavia, non si limita alle misure basate sul codice del segnale. Per raggiungere l’elevata precisione che lo caratterizza utilizza soprattutto la fase della portante, una misura molto più precisa ma che introduce un problema particolare: l’ambiguità del numero intero di lunghezze d’onda presenti tra satellite e ricevitore.
Dal GPS al GNSS
Per comprendere il funzionamento dell’RTK è utile partire brevemente dal normale posizionamento satellitare.
I sistemi GNSS comprendono diverse costellazioni di satelliti, tra cui GPS, gestito dagli Stati Uniti, Galileo, dell’Unione Europea, GLONASS, della Russia, e BeiDou, della Cina. I satelliti trasmettono continuamente segnali radio contenenti informazioni temporali e dati necessari al ricevitore per determinare la propria posizione.
Il ricevitore confronta il tempo di trasmissione del segnale con quello di ricezione e ricava una misura della distanza apparente dal satellite, chiamata pseudodistanza. Utilizzando simultaneamente diversi satelliti, il ricevitore può determinare le proprie coordinate tridimensionali e correggere anche l’errore del proprio orologio.
Nella realtà, però, il segnale non percorre un tragitto perfettamente ideale. Prima di raggiungere l’antenna attraversa l’atmosfera e può subire ritardi e alterazioni. Anche gli errori nelle orbite dei satelliti, gli orologi, le riflessioni del segnale e il rumore elettronico contribuiscono all’incertezza finale.
Per un navigatore stradale questi errori possono essere perfettamente accettabili. Per un rilievo topografico o per una macchina agricola che deve seguire una traiettoria con grande precisione, invece, diventano molto più importanti.
Perché il normale GNSS non è sufficiente
Gli errori che interessano il posizionamento GNSS hanno origini differenti.
Uno dei principali è legato alla ionosfera, una regione dell’atmosfera superiore contenente particelle ionizzate che modificano la propagazione dei segnali radio. Un altro contributo deriva dalla troposfera, che introduce un ritardo legato alle condizioni atmosferiche e alla composizione dell’aria.
A questi si aggiungono gli errori relativi alle orbite dei satelliti e ai loro orologi, il rumore del ricevitore e il cosiddetto multipath, cioè la ricezione di segnali che hanno seguito percorsi diversi a causa della riflessione contro edifici, superfici rocciose, veicoli o altre strutture.
Il ricevitore deve quindi distinguere la variazione dovuta al reale spostamento dell’antenna da quella prodotta da tutti questi fenomeni.
L’RTK affronta il problema sfruttando il fatto che base e rover, quando si trovano relativamente vicini, osservano segnali che hanno attraversato condizioni atmosferiche simili. Gli errori comuni possono quindi essere ridotti attraverso il trattamento differenziale delle osservazioni.
Questo è uno dei motivi per cui la distanza tra la stazione base e il rover è importante: aumentando la distanza, le condizioni atmosferiche osservate dai due ricevitori diventano progressivamente meno simili e la capacità di compensare gli errori diminuisce.
La fase della portante: il cuore dell’RTK
La caratteristica che distingue maggiormente l’RTK dal normale posizionamento GNSS è l’utilizzo della fase della portante del segnale satellitare. Per comprendere perché questa informazione sia così importante, bisogna distinguere due elementi fondamentali del segnale GNSS: il codice utilizzato per determinare la pseudodistanza e la portante, cioè l’onda elettromagnetica sulla quale vengono trasmesse le informazioni.
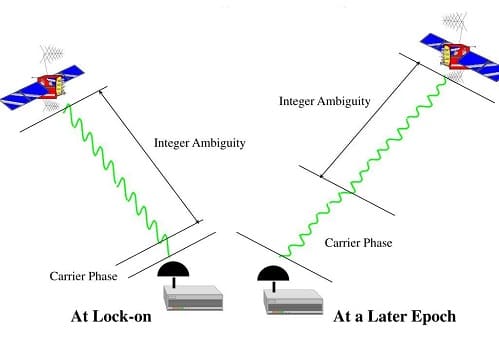
fase della portante
Un normale ricevitore GNSS determina la distanza apparente da un satellite principalmente attraverso la misura del tempo impiegato dal segnale a raggiungere l’antenna. Il codice pseudo-casuale trasmesso dal satellite viene confrontato con una replica generata internamente dal ricevitore. Dalla differenza temporale tra i due segnali si ricava la cosiddetta pseudodistanza.
Questa misura è molto utile per il normale posizionamento, ma presenta un’incertezza decisamente maggiore rispetto a quella che si può ottenere analizzando la fase della portante.
Perché la fase è così precisa?
La portante GNSS è un’onda elettromagnetica ad alta frequenza. Nel caso del segnale GPS L1, per esempio, la frequenza è di 1575,42 MHz e la corrispondente lunghezza d’onda è di circa 19 centimetri.
Il ricevitore può determinare con elevata precisione la posizione della fase dell’onda che sta arrivando all’antenna. La misura della fase presenta un rumore molto più contenuto rispetto alla misura della pseudodistanza basata sul codice. Secondo l’ESA, la precisione delle osservazioni di fase può essere migliore di quella delle osservazioni di codice anche di circa due ordini di grandezza.
Questo non significa, però, che il ricevitore possa semplicemente misurare una distanza di 19 centimetri alla volta. La fase fornisce una misura estremamente precisa della frazione di lunghezza d’onda, mentre rimane inizialmente sconosciuto quante lunghezze d’onda intere siano comprese tra il satellite e il ricevitore.
Ed è proprio qui che compare il problema fondamentale dell’RTK.
L’ambiguità intera della fase
Immaginiamo di avere un righello estremamente preciso, capace di misurare anche frazioni di millimetro, ma di non sapere da quale tacca iniziare a contare.
Potremmo sapere perfettamente che il punto da misurare si trova, per esempio, a metà di una determinata lunghezza d’onda, ma non sapere quante lunghezze d’onda complete siano già state percorse dal segnale prima di arrivare a quel punto.
Nel caso della portante GNSS accade qualcosa di analogo.
Il ricevitore riesce a osservare con grande precisione la parte frazionaria della fase, ma quando inizia a tracciare il segnale non conosce immediatamente il numero di cicli interi compresi tra il satellite e l’antenna.
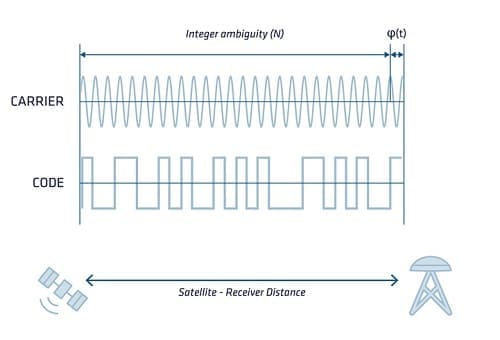
ambiguità intera
Questo numero sconosciuto viene chiamato ambiguità intera (integer ambiguity).
La difficoltà può essere intuita con un esempio. Se la lunghezza d’onda fosse di 19 centimetri, il ricevitore potrebbe determinare con grande precisione la posizione della fase all’interno di uno dei cicli dell’onda. Tuttavia, quella stessa fase potrebbe trovarsi dopo un numero enorme di cicli completi. Il ricevitore deve quindi determinare quanti cicli interi sono stati percorsi dal segnale.
La soluzione di questo problema è fondamentale perché, una volta determinata correttamente l’ambiguità, la misura della fase può contribuire a ottenere una posizione con precisione dell’ordine dei centimetri.
Come l’RTK risolve l’ambiguità
Il ricevitore non cerca di risolvere questo problema utilizzando un singolo segnale isolato. L’RTK sfrutta invece le osservazioni provenienti contemporaneamente da più satelliti e da più ricevitori.
Il rover confronta le proprie misure con quelle effettuate dalla stazione base, che si trova in una posizione conosciuta. Attraverso il confronto delle osservazioni è possibile eliminare o ridurre numerosi errori comuni e rendere molto più efficace la stima delle ambiguità.
L’elaborazione utilizza procedure matematiche e statistiche sofisticate che valutano le diverse soluzioni possibili e cercano quella maggiormente compatibile con tutte le osservazioni disponibili.
Un ruolo importante è svolto anche dal movimento dei satelliti. Man mano che la loro geometria rispetto ai ricevitori cambia, il sistema raccoglie nuove osservazioni che aiutano a distinguere la soluzione corretta dalle alternative.
In altre parole, l’RTK non misura semplicemente la distanza tra satellite e antenna: costruisce progressivamente una soluzione matematica utilizzando un insieme di osservazioni correlate nel tempo e nello spazio.
Dalla soluzione Float alla soluzione Fix
Durante l’elaborazione, il ricevitore può trovarsi inizialmente in una condizione chiamata Float.
In questa fase le ambiguità della fase vengono trattate come valori non ancora fissati definitivamente a numeri interi. Il sistema dispone comunque di una stima della posizione, che può essere molto più precisa di quella di un normale GNSS, ma non ha ancora raggiunto la massima affidabilità associata alla soluzione RTK Fix.
Quando il ricevitore riesce a determinare con sufficiente affidabilità le ambiguità intere, passa alla soluzione Fix.
Questo rappresenta un passaggio fondamentale nel funzionamento dell’RTK. Il sistema ha identificato la combinazione di numeri interi più coerente con le osservazioni disponibili e può quindi sfruttare pienamente la precisione delle misure di fase.
È proprio con una soluzione RTK Fix, in condizioni operative favorevoli, che il posizionamento può raggiungere la precisione dell’ordine dei centimetri tipica di questa tecnologia.
Perché la soluzione Fix può essere persa
La soluzione Fix non è necessariamente permanente.
Se il rover perde temporaneamente la ricezione di uno o più satelliti, se un segnale viene ostacolato oppure se si verifica un’interruzione nella continuità della fase, il ricevitore può perdere la soluzione delle ambiguità.
Un fenomeno di questo tipo è chiamato cycle slip e consiste in una perdita della continuità della misura di fase. Dopo un’interruzione significativa, il sistema può quindi dover ricostruire nuovamente le ambiguità prima di tornare alla soluzione Fix.
Per questo motivo l’ambiente nel quale opera un ricevitore RTK è molto importante. Una buona visibilità del cielo, un numero sufficiente di satelliti e segnali privi di forti riflessioni favoriscono la stabilità della soluzione.
Edifici alti, alberi, pareti rocciose e altre strutture possono invece ostacolare i segnali o provocare fenomeni di multipath, rendendo più difficile mantenere una soluzione affidabile.
Un salto di precisione
La vera innovazione dell’RTK può quindi essere riassunta in una sequenza molto semplice:
segnale GNSS → misura della fase → confronto tra base e rover → riduzione degli errori → risoluzione delle ambiguità → soluzione Fix → posizione dell’ordine dei centimetri.
La fase della portante fornisce al sistema una sorta di righello elettromagnetico estremamente fine, ma quel righello da solo non sarebbe sufficiente: occorre sapere quante lunghezze d’onda intere separano il satellite dal ricevitore.
È la combinazione tra misure di fase, osservazioni differenziali, modelli matematici e risoluzione delle ambiguità intere a rendere possibile la straordinaria precisione dell’RTK.
Per questo la fase della portante può essere considerata, a tutti gli effetti, il cuore matematico e tecnologico del posizionamento RTK.
Cosa può disturbare un sistema RTK
La precisione dell’RTK può essere compromessa da diversi fattori ambientali.
Uno dei più problematici è il multipath. Quando il segnale satellitare incontra una superficie riflettente, può raggiungere l’antenna attraverso più percorsi. Il ricevitore riceve quindi una combinazione di segnali che può alterare la misura.
Il problema è particolarmente evidente nei cosiddetti canyon urbani, dove edifici alti circondano il ricevitore.
Anche alberi, pareti rocciose, strutture metalliche e altre superfici possono ostacolare o riflettere i segnali.
Un altro problema è rappresentato dalla perdita temporanea del segnale. Quando il ricevitore non riesce più a seguire correttamente la fase della portante può verificarsi un cycle slip, cioè un’interruzione della continuità della misura di fase. In queste condizioni il sistema può dover ricalcolare le ambiguità.
Per questo motivo i sistemi RTK funzionano al meglio in luoghi con una buona visibilità del cielo e un numero elevato di segnali GNSS disponibili.
Applicazioni dell’RTK
La possibilità di determinare una posizione con precisione dell’ordine dei centimetri e in tempo reale ha reso l’RTK una tecnologia preziosa in numerosi settori. Dalla misura del territorio alla guida automatizzata delle macchine, il posizionamento satellitare ad alta precisione consente di trasformare le coordinate GNSS in uno strumento operativo per controllare movimenti, effettuare rilievi e costruire mappe estremamente accurate.
Topografia e rilievo del territorio
La topografia è uno degli ambiti nei quali l’RTK ha trovato maggiore diffusione. Un ricevitore rover montato su un’asta permette al tecnico di determinare rapidamente le coordinate di punti del terreno con elevata precisione, rendendo possibile il rilievo di strade, edifici, confini, aree di cantiere e opere infrastrutturali.
A differenza del normale posizionamento GNSS, l’RTK consente di ottenere direttamente una posizione georeferenziata con un livello di accuratezza adeguato a numerose applicazioni professionali. La rapidità delle misure permette inoltre di acquisire un numero elevato di punti senza dover ricorrere, in ogni situazione, a procedure topografiche più complesse.
Agricoltura di precisione
L’agricoltura di precisione rappresenta una applicazione dell’RTK. I ricevitori installati sui trattori e sulle macchine agricole permettono di determinare con grande accuratezza la posizione del mezzo e di seguirne la traiettoria durante le diverse lavorazioni.
La guida automatica basata su RTK può ridurre le sovrapposizioni tra passaggi successivi durante la semina, la concimazione o i trattamenti, migliorando l’efficienza nell’utilizzo di sementi, fertilizzanti e altri prodotti. La possibilità di ripetere con grande precisione le stesse traiettorie è particolarmente utile anche nelle lavorazioni successive effettuate sullo stesso appezzamento.
In questo contesto, l’RTK permette di controllarne il movimento con una precisione sufficiente per automatizzare alcune operazioni agricole.
Droni e fotogrammetria
L’integrazione dell’RTK nei droni ha ampliato notevolmente le possibilità offerte dal rilievo aereo. Un drone equipaggiato con un ricevitore GNSS RTK può determinare con elevata precisione la propria posizione durante il volo e associare alle immagini acquisite coordinate geografiche più accurate.
Questa caratteristica è particolarmente importante nella fotogrammetria, nella quale una grande quantità di fotografie viene utilizzata per ricostruire la geometria tridimensionale di un territorio o di una struttura.
L’RTK può migliorare la georeferenziazione delle immagini e ridurre il numero di punti di controllo a terra necessari per ottenere un rilievo accurato. Le applicazioni comprendono la produzione di ortofoto, modelli tridimensionali, rilievi topografici e monitoraggio di aree difficilmente accessibili.
Cartografia e mappatura
Il posizionamento ad alta precisione è fondamentale per la cartografia e la raccolta di dati geografici. Un ricevitore RTK può essere utilizzato per determinare con accuratezza la posizione di elementi presenti sul territorio, come infrastrutture, strade, reti tecnologiche, corsi d’acqua e altre caratteristiche geografiche.
Le coordinate acquisite possono essere successivamente integrate nei sistemi informativi geografici (GIS), contribuendo alla costruzione e all’aggiornamento di banche dati territoriali.
L’RTK permette quindi di collegare direttamente una misura effettuata sul terreno a una precisa posizione geografica, riducendo l’incertezza associata alla localizzazione dei dati.
Costruzioni e infrastrutture
Nel settore delle costruzioni, l’RTK può essere utilizzato per il tracciamento di punti, il controllo delle opere e il posizionamento di macchinari.
La possibilità di conoscere in tempo reale le coordinate di un mezzo o di un punto di riferimento consente di confrontare la posizione reale con quella prevista dal progetto.
La tecnologia trova applicazione nel monitoraggio di infrastrutture come strade, ponti, dighe e altre opere, soprattutto quando è necessario rilevare nel tempo eventuali spostamenti o deformazioni. In questi casi, tuttavia, l’RTK deve essere integrato con metodologie e strumenti di monitoraggio adeguati alla precisione e alla stabilità richieste.
Robotica e sistemi autonomi
L’RTK trova applicazione nella robotica, dove conoscere con precisione la posizione di un veicolo o di una macchina è fondamentale per eseguire movimenti programmati.
Robot agricoli, veicoli autonomi e macchine operative possono utilizzare il posizionamento RTK come uno dei componenti del proprio sistema di navigazione. Il ricevitore GNSS può essere affiancato da unità inerziali, accelerometri, giroscopi, telecamere e LiDAR, creando un sistema capace di mantenere una stima della posizione anche quando le condizioni di ricezione satellitare non sono ottimali.
L’integrazione di più sensori è particolarmente importante perché l’RTK, pur offrendo un’elevata precisione, può essere disturbato da ostacoli, riflessioni e perdita temporanea del segnale.
Monitoraggio del territorio
Un’ulteriore applicazione riguarda il monitoraggio degli spostamenti del territorio e delle infrastrutture. Ricevitori GNSS ad alta precisione possono essere installati in punti specifici e utilizzati per misurare nel tempo eventuali variazioni della loro posizione.
Questa possibilità è interessante nello studio di movimenti lenti del terreno, deformazioni di strutture o spostamenti associati a fenomeni geologici. Per attività di monitoraggio scientifico e ingegneristico particolarmente precise, l’RTK può essere affiancato da altre tecniche GNSS e da sensori specifici, così da ottenere una visione più completa del fenomeno osservato.
Navigazione e mobilità di precisione
L’RTK può essere utilizzato anche nei sistemi di navigazione di precisione, soprattutto quando conoscere semplicemente la posizione entro qualche metro non è sufficiente.
Veicoli automatizzati, macchine operative e sistemi robotici possono utilizzare coordinate centimetriche per seguire percorsi prestabiliti, mantenere una determinata traiettoria o raggiungere con precisione punti specifici.
In queste applicazioni, tuttavia, il GNSS RTK rappresenta generalmente uno degli elementi di un sistema di navigazione integrato, anziché una soluzione completamente autonoma. La combinazione con sensori inerziali e altri sistemi di percezione permette infatti di mantenere il controllo anche in ambienti nei quali il segnale satellitare viene temporaneamente degradato.
Le applicazioni dell’RTK mostrano come il posizionamento satellitare ad alta precisione non sia più limitato alla navigazione. La stessa tecnologia può essere utilizzata per misurare un terreno, guidare un trattore, georeferenziare le immagini di un drone, controllare una macchina o monitorare lo spostamento di un’infrastruttura.
Il principio rimane sostanzialmente lo stesso: determinare con grande accuratezza la posizione nello spazio e renderla disponibile in tempo reale. È proprio questa combinazione di precisione, rapidità e versatilità ad aver trasformato l’RTK in una tecnologia fondamentale per numerose applicazioni professionali e per lo sviluppo dei sistemi autonomi.

