La sensor fusion, o fusione dei sensori, è una tecnica informatica che combina le informazioni provenienti da sensori diversi per ottenere una rappresentazione dell’ambiente o dello stato di un sistema più completa, precisa e affidabile rispetto a quella ricavabile, in determinate condizioni, da un singolo dispositivo. Ogni sensore, infatti, rileva specifiche caratteristiche della realtà e presenta vantaggi e limiti: una telecamera acquisisce immagini dettagliate, un radar misura distanze e velocità, mentre un sistema inerziale rileva accelerazioni e variazioni di orientamento.
Un algoritmo di fusione dei sensori elabora e integra questi dati, tenendo conto della loro qualità, della precisione delle misure e delle eventuali incertezze, per produrre una stima coerente dell’ambiente circostante. L’obiettivo è sfruttare la complementarità delle diverse fonti, ridurre l’influenza del rumore e migliorare l’affidabilità delle informazioni disponibili. L’efficienza dell’elaborazione è altrettanto importante, soprattutto nei dispositivi mobili, nei robot e nei veicoli autonomi, dove consumi energetici, tempi di risposta e capacità di calcolo devono essere attentamente bilanciati.
In molte architetture, i sensori comunicano con un processore applicativo attraverso un hub di sensori, un componente che può contribuire alla raccolta, alla gestione e alla pre-elaborazione dei segnali. La scelta dei sensori, delle interfacce e delle periferiche di elaborazione è quindi fondamentale per progettare sistemi di sensor fusion efficienti e affidabili, oggi impiegati nella robotica, nella navigazione, nell’industria e nei sistemi di guida autonoma.
Che cos’è la sensor fusion?
La sensor fusion, o fusione dei sensori, è il processo attraverso il quale i dati provenienti da più sensori vengono combinati per ottenere una rappresentazione più completa, precisa e affidabile dell’ambiente o dello stato di un sistema. Invece di basarsi su letture isolate, il sistema integra informazioni complementari e produce una stima coerente della realtà, tenendo conto delle incertezze e dei limiti di ciascuna fonte.
La fusione può essere realizzata mediante un’architettura centralizzata, nella quale i dati vengono elaborati da un’unità comune, oppure attraverso sistemi distribuiti, in cui più unità collaborano all’elaborazione. In entrambi i casi, l’obiettivo è trasformare misure differenti in un’informazione utile per il monitoraggio, la navigazione, il controllo o il processo decisionale.
Obiettivi principali della fusione dei sensori
La sensor fusion risponde a diversi obiettivi. Uno dei più importanti è la riduzione dell’incertezza: combinando misurazioni indipendenti o complementari, gli algoritmi possono attenuare l’effetto del rumore e degli errori casuali, ottenendo stime più accurate.
Un altro obiettivo è l’aumento dell’affidabilità. La presenza di sensori ridondanti o complementari può consentire al sistema di continuare a operare anche quando una fonte di dati diventa temporaneamente indisponibile, purché l’architettura sia progettata per gestire il guasto.
La fusione permette inoltre di ampliare la copertura informativa, superando i limiti fisici di un singolo sensore. Un radar, per esempio, può fornire informazioni utili su distanza e velocità, mentre una telecamera può riconoscere colori, forme e segnaletica. Integrando queste informazioni, il sistema ottiene una descrizione più ricca dell’ambiente.
Infine, la sensor fusion consente la stima di grandezze non misurabili direttamente. Un esempio è la stima dell’orientamento di un dispositivo attraverso l’integrazione dei dati di un accelerometro e un giroscopio, eventualmente combinati con quelli di altri sensori.
Sensore singolo e sensor fusion: quali differenze?
La differenza fondamentale tra l’utilizzo di un sensore singolo e la sensor fusion riguarda il modo in cui il sistema gestisce l’incertezza, l’eventuale rumore e i limiti fisici delle misurazioni.
Quando ci si affida a un solo sensore, le prestazioni del sistema dipendono strettamente dalle capacità di quel componente e dalle condizioni in cui opera. Una telecamera può essere influenzata da abbagliamento, oscurità o occlusioni, mentre altri sensori possono risentire di interferenze, attenuazione del segnale o condizioni ambientali sfavorevoli. Se il sensore si guasta o non riesce a rilevare correttamente un fenomeno, il sistema può perdere l’accesso a quell’informazione.
Al contrario, l’integrazione di più fonti di dati permette di sfruttare la complementarità dei sensori. Gli algoritmi di fusione non si limitano a sovrapporre le letture, ma le confrontano, ne valutano l’affidabilità e le combinano per costruire una stima comune.
Per esempio, se una telecamera e un radar rilevano lo stesso ostacolo, la prima può contribuire a identificarne la natura, mentre il secondo può fornire informazioni sulla distanza e sulla velocità relativa. Se la telecamera viene temporaneamente oscurata dal fango, il radar può continuare a fornire dati utili, riducendo la perdita di informazioni.
La sensor fusion, quindi, non elimina i limiti dei singoli sensori, ma li gestisce attraverso l’integrazione intelligente delle informazioni, migliorando la robustezza del sistema quando le condizioni operative lo consentono.
Come funziona la sensor fusion?
Capire come funziona la sensor fusion significa comprendere che il sistema non si limita a fare una media aritmetica delle informazioni, ma integra dati eterogenei attraverso un processo di elaborazione strutturato. Ogni sensore, infatti, rileva aspetti diversi della realtà, utilizza modalità di misura proprie e può operare con frequenze di campionamento, precisioni e tempi di risposta differenti. Una telecamera, per esempio, può acquisire immagini a 30 fotogrammi al secondo, mentre un accelerometro può fornire dati a frequenze molto più elevate.
Per trasformare questi segnali in un’informazione coerente, la fusione dei sensori prevede generalmente diverse fasi, che possono variare in base all’architettura e all’applicazione.
Acquisizione e pre-elaborazione dei dati
Il processo inizia con l’acquisizione, durante la quale i sensori raccolgono dati sui fenomeni fisici dell’ambiente o sullo stato interno di un sistema. Le informazioni possono riguardare, per esempio, immagini, distanze, accelerazioni, temperature, pressioni o variazioni di orientamento.
I dati acquisiti non sono sempre immediatamente utilizzabili. Possono contenere rumore, interferenze, valori anomali o errori di misura, dovuti alle caratteristiche del sensore e alle condizioni operative. Per questo sono sottoposti a una fase di pre-elaborazione, che può comprendere filtraggio, conversione dei segnali, normalizzazione e controllo della qualità.
L’obiettivo è preparare le informazioni per le fasi successive, senza eliminare dati utili o alterare indebitamente il contenuto delle misure.
Sincronizzazione temporale
Una delle difficoltà maggiori riguarda il fatto che i sensori non acquisiscono necessariamente i dati nello stesso istante. Possono avere frequenze di campionamento diverse, ritardi di trasmissione variabili e sistemi di temporizzazione distinti.
La sincronizzazione temporale permette di associare correttamente le misure al momento in cui sono state effettuate. A questo scopo, il sistema può utilizzare marche temporali (timestamp), clock condivisi o tecniche di allineamento temporale.
Quando i dati non sono perfettamente simultanei, gli algoritmi possono ricorrere a interpolazione, predizione o compensazione dei ritardi. Questo è importante nei sistemi dinamici: se un radar rileva un ostacolo e una telecamera lo osserva qualche istante dopo, le informazioni devono essere riferite a uno stato temporale coerente.
Calibrazione e allineamento spaziale
Oltre al tempo, si deve gestire correttamente lo spazio. Sensori diversi possono essere installati in posizioni differenti e utilizzare sistemi di riferimento geometrici propri.
La calibrazione consente di determinare e correggere le caratteristiche del sensore, come eventuali errori sistematici, mentre l’allineamento spaziale permette di esprimere le misure in un sistema di coordinate comune, quando necessario.
Per esempio, una telecamera registra la posizione di un oggetto nel proprio campo visivo, mentre un LiDAR può descriverlo attraverso coordinate tridimensionali rispetto al dispositivo. Attraverso trasformazioni geometriche e matrici di riferimento, il sistema può mettere in relazione queste informazioni e stabilire se si riferiscono allo stesso oggetto.
Integrazione ed elaborazione algoritmica
Dopo la preparazione dei dati, si arriva al cuore della sensor fusion: la combinazione delle informazioni. In questa fase, gli algoritmi confrontano le misure, valutano la loro affidabilità e producono una stima comune.
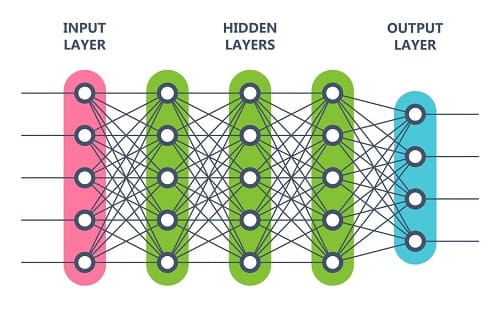
struttura di una rete neurale
Tra le tecniche utilizzate rientrano il filtro di Kalman, dovuto all’ingegnere statunitense Rudolf Emil Kálmán, i filtri particellari, i metodi probabilistici e, in alcune applicazioni, le reti neurali artificiali. Questi strumenti consentono di tenere conto dell’incertezza associata alle diverse misure.
Se una telecamera e un radar rilevano un ostacolo, il sistema può combinare le informazioni visive con quelle relative a distanza e velocità. Se una delle due fonti è temporaneamente meno affidabile, l’algoritmo può ridurne l’influenza sulla stima finale, senza necessariamente escluderla completamente.
Stima, interpretazione e utilizzo del risultato
Il risultato della fusione è una stima integrata dello stato dell’ambiente o del sistema. A seconda dell’applicazione, può trattarsi della posizione di un oggetto, della sua velocità, dell’orientamento di un dispositivo, della presenza di un’anomalia o della ricostruzione di una scena tridimensionale.
Questa informazione può essere utilizzata da un livello software successivo per supportare una decisione o un’azione. In un veicolo autonomo, per esempio, la stima degli ostacoli contribuisce alla pianificazione del percorso; in uno smartphone, la fusione dei dati inerziali e satellitari può migliorare la localizzazione; in un sistema industriale, l’integrazione di temperatura e vibrazioni può aiutare a individuare condizioni anomale.
La sensor fusion trasforma una serie di misure eterogenee in una rappresentazione integrata, sfruttando la complementarità dei sensori e la gestione dell’incertezza. La qualità del risultato dipende dalla precisione delle misure, dalla corretta sincronizzazione e calibrazione e dall’efficacia degli algoritmi impiegati.
Tipi di sensor fusion
Si possono classificare i diversi tipi di sensor fusion in base al livello al quale avviene l’integrazione delle informazioni. La distinzione più comune comprende la fusione a livello di dati, la fusione a livello di caratteristiche e la fusione a livello di decisioni. A queste si aggiungono classificazioni basate sull’architettura del sistema e sulla distribuzione dell’elaborazione.
Fusione a livello di dati
La fusione a livello di dati (data-level fusion), chiamata anche fusione a basso livello, combina i dati acquisiti direttamente dai sensori, prima che vengano estratte caratteristiche o prodotte interpretazioni più elaborate.
In un sistema di rilevamento tridimensionale, i dati provenienti da più LiDAR possono essere integrati per costruire una nuvola di punti più completa. Analogamente, immagini provenienti da più telecamere possono essere elaborate congiuntamente per ottenere una rappresentazione più ampia dell’ambiente.
Questo approccio consente di conservare una grande quantità di informazioni, ma richiede che i dati siano compatibili e correttamente sincronizzati. L’elaborazione di grandi volumi di dati può comportare elevati requisiti di memoria, larghezza di banda e capacità di calcolo.
Fusione a livello di caratteristiche
La fusione a livello di caratteristiche (feature-level fusion), o fusione intermedia, avviene dopo una prima elaborazione dei dati. Dai segnali grezzi sono estratte caratteristiche significative, come contorni, forme, punti di interesse, velocità, profondità o altre proprietà utili.
Queste caratteristiche sono combinate per ottenere una rappresentazione più ricca e informativa. In un sistema di guida autonoma, per esempio, una telecamera può estrarre la forma di un pedone, mentre un radar fornisce la distanza e la velocità relativa. L’integrazione di queste caratteristiche permette di descrivere l’oggetto in modo più completo.
Rispetto alla fusione dei dati grezzi, questo approccio può ridurre la quantità di informazioni da elaborare e facilitare l’integrazione tra sensori eterogenei. La qualità del risultato dipende dalla correttezza delle caratteristiche estratte e dal metodo con cui vengono combinate.
Fusione a livello di decisioni
La fusione a livello di decisioni (decision-level fusion), detta anche fusione ad alto livello, avviene quando ciascun sensore, o ciascun sistema di elaborazione, produce già una propria interpretazione dei dati.
Le singole unità possono classificare un oggetto, rilevare un’anomalia o stimare la probabilità che si verifichi un determinato evento. Un livello successivo combina queste informazioni per produrre una decisione o una valutazione finale.
In un sistema di sorveglianza, una telecamera potrebbe segnalare la presenza di una persona, mentre un sensore di movimento potrebbe rilevare un’attività nell’area. L’integrazione delle due segnalazioni può contribuire a stabilire se sia necessario generare un allarme.
Questo metodo è particolarmente utile quando i sensori utilizzano tecnologie, algoritmi o formati di output molto diversi. Tuttavia, una decisione già elaborata contiene generalmente meno informazioni rispetto ai dati grezzi, e ciò può limitare le possibilità di una fusione più approfondita.
Fusione centralizzata, distribuita e ibrida
Un’ulteriore classificazione riguarda l’architettura del sistema, cioè il modo in cui sono distribuite le operazioni di elaborazione.
Fusione centralizzata
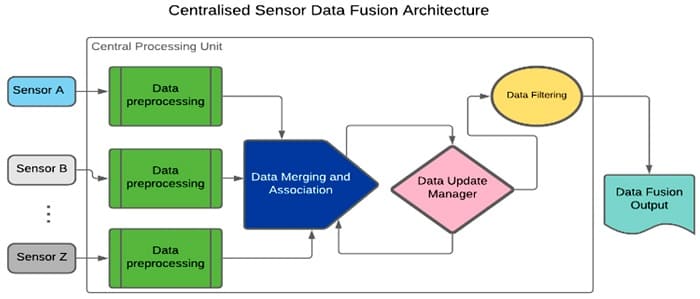
sensor fusion centralizzata
I dati dei diversi sensori sono inviati a un processore centrale, che esegue l’integrazione e produce la stima finale. Questa architettura facilita la gestione congiunta delle informazioni, ma può richiedere una notevole capacità di calcolo e una rete di comunicazione efficiente.
Fusione distribuita
L’elaborazione è suddivisa tra più unità, ciascuna delle quali può elaborare localmente i dati di uno o più sensori e condividere con le altre soltanto le informazioni necessarie. Questo approccio può ridurre il traffico di dati e aumentare la flessibilità del sistema.
Fusione ibrida
Combina elementi delle architetture centralizzata e distribuita. Alcune elaborazioni sono eseguite localmente, altre sono affidate a un’unità centrale. È una soluzione frequente nei sistemi complessi, nei quali occorre bilanciare prestazioni, consumo energetico e tempi di risposta.
Fusione di sensori omogenei ed eterogenei
Si possono distinguere i sistemi di sensor fusion in base alla natura delle fonti integrate.
La fusione di sensori omogenei combina dati provenienti da dispositivi dello stesso tipo, per esempio più telecamere o più radar. L’obiettivo può essere ampliare la copertura, aumentare la precisione o ottenere ridondanza.
La fusione di sensori eterogenei, invece, integra tecnologie differenti, come telecamere, radar, LiDAR e sensori inerziali. In questo caso, il vantaggio principale consiste nella complementarità delle informazioni, perché ogni sensore contribuisce con proprietà che gli altri potrebbero non essere in grado di rilevare direttamente.
Queste classificazioni non si escludono reciprocamente. Un sistema può essere, per esempio, eterogeneo, centralizzato e basato sulla fusione a livello di caratteristiche.
Applicazioni della sensor fusion
La sensor fusion trova applicazione in settori nei quali è necessario ottenere informazioni affidabili attraverso l’integrazione di dati provenienti da sensori differenti. La possibilità di combinare misure complementari è particolarmente importante nei sistemi autonomi, nella robotica, nei trasporti e nel monitoraggio di sistemi complessi.
Veicoli autonomi e sistemi di assistenza alla guida
Uno degli impieghi della sensor fusion riguarda i veicoli autonomi e i sistemi avanzati di assistenza alla guida (ADAS). Un’automobile può integrare informazioni provenienti da telecamere, radar, LiDAR, sensori ultrasonici, GPS e sistemi inerziali per ricostruire l’ambiente circostante.
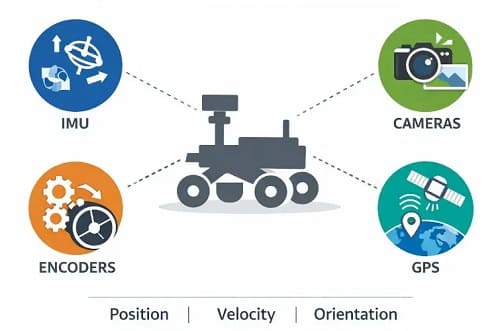
applicazioni in robotica
La telecamera può contribuire al riconoscimento di pedoni, veicoli, segnaletica e corsie, mentre radar e LiDAR forniscono informazioni complementari sulla posizione e sul movimento degli oggetti. La fusione di questi dati consente di ottenere una rappresentazione più completa dell’ambiente, utilizzata dai sistemi di percezione e successivamente dagli algoritmi di pianificazione e controllo.
Nella robotica, la sensor fusion permette ai robot di percepire l’ambiente e determinare con maggiore accuratezza la propria posizione e il proprio movimento. Un robot mobile può combinare dati provenienti da LiDAR, telecamere, sensori inerziali, encoder delle ruote e sensori di prossimità.
L’integrazione di queste informazioni è utilizzata per la localizzazione, la mappatura dell’ambiente, la navigazione e l’evitamento degli ostacoli. Nei robot industriali la fusione può integrare sistemi di visione, sensori di forza e sensori di posizione per migliorare il controllo delle operazioni.
Droni e sistemi di navigazione
I droni utilizzano la sensor fusion per determinare posizione, orientamento, velocità e movimento. I dati provenienti da GPS, accelerometri, giroscopi, magnetometri, barometri e telecamere possono essere combinati per ottenere una stima più robusta dello stato del velivolo.
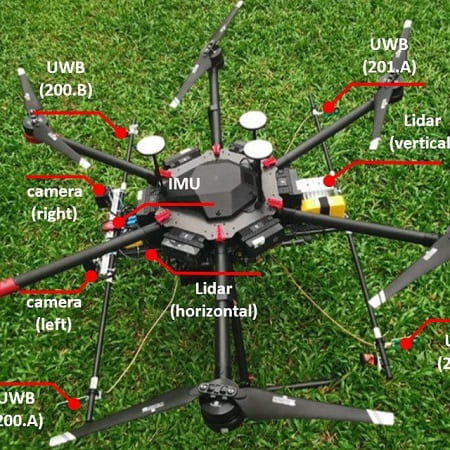
Droni e navigazione
Questa tecnologia è importante durante la navigazione autonoma, quando il drone deve mantenere la propria traiettoria, evitare ostacoli o continuare a stimare il proprio movimento anche quando una delle fonti di informazione diventa temporaneamente meno affidabile.
Smartphone e dispositivi mobili
La sensor fusion è presente anche nei dispositivi mobili. Smartphone e tablet dispongono infatti di numerosi sensori, tra cui accelerometro, giroscopio, magnetometro, GPS e sensori di prossimità.
La combinazione dei loro dati permette di determinare l’orientamento del dispositivo, rilevare i movimenti dell’utente e migliorare le funzioni di navigazione e localizzazione. Anche applicazioni di realtà aumentata possono utilizzare la fusione dei dati per stabilire la posizione e l’orientamento del dispositivo rispetto all’ambiente.
Realtà aumentata e realtà virtuale
Nei sistemi di realtà aumentata (AR), la sensor fusion contribuisce a determinare la posizione e l’orientamento del dispositivo nello spazio. Telecamere, sensori inerziali e sistemi di rilevamento della profondità possono fornire informazioni complementari sull’ambiente.
La loro integrazione permette di ancorare correttamente gli oggetti virtuali alla scena reale, mantenendoli nella posizione appropriata anche quando l’utente sposta il dispositivo.
Medicina e diagnostica
In medicina, la fusione delle informazioni può essere utilizzata per integrare dati provenienti da sensori, dispositivi di monitoraggio e differenti modalità di imaging. La combinazione di informazioni eterogenee può contribuire a fornire una visione più completa delle condizioni osservate.
Nei dispositivi indossabili, per esempio, dati relativi a movimento, frequenza cardiaca, temperatura e altri parametri fisiologici possono essere elaborati congiuntamente per monitorare l’attività dell’organismo.
Industria e manutenzione predittiva
Nell’industria, la sensor fusion è impiegata per monitorare macchinari e processi produttivi. Sensori diversi possono rilevare contemporaneamente vibrazioni, temperatura, pressione, velocità e consumo energetico.
L’integrazione di queste informazioni permette di individuare variazioni rispetto al normale funzionamento e può contribuire alla manutenzione predittiva, consentendo di intervenire prima che un’anomalia provochi un guasto.
Agricoltura di precisione
Nell’agricoltura di precisione, si integrano informazioni provenienti da GPS, sensori del suolo, stazioni meteorologiche, droni e immagini satellitari.
La combinazione dei dati può fornire informazioni sulla disponibilità di acqua, condizioni del terreno, stato delle colture e distribuzione delle risorse, favorendo interventi più mirati.
Sistemi di sorveglianza e sicurezza
La sensor fusion può essere utilizzata nei sistemi di sorveglianza, nei quali telecamere, radar, sensori di movimento e altri dispositivi contribuiscono alla rilevazione e al tracciamento degli eventi.
L’integrazione delle diverse fonti permette di confrontare informazioni provenienti da tecnologie differenti e di ridurre il rischio che un singolo sensore non rilevi un evento a causa di occlusioni, condizioni ambientali o altri fattori.
Perché la sensor fusion è così importante
Le numerose applicazioni mostrano come la sensor fusion rappresenti un elemento fondamentale dei moderni sistemi cyber-fisici e autonomi. Il suo valore non deriva semplicemente dal numero di sensori utilizzati, ma dalla capacità di mettere in relazione informazioni differenti, gestire l’incertezza e ottenere una rappresentazione più affidabile dello stato di un sistema o dell’ambiente

