Il controllo digitale è una delle tecnologie fondamentali alla base dei moderni sistemi automatici e di regolazione. È presente in moltissime applicazioni della vita quotidiana e nei più avanzati sistemi industriali: dal controllo della temperatura di un ambiente alla gestione della velocità di un motore, dai robot alle automobili, fino agli aeromobili, ai veicoli aerei senza pilota e ai sistemi utilizzati nell’esplorazione spaziale. In tutti questi casi, il suo compito fondamentale è permettere a un sistema di raggiungere e mantenere un determinato comportamento, intervenendo automaticamente quando le condizioni reali si discostano da quelle desiderate.
A differenza del controllo analogico tradizionale, nel quale i segnali sono elaborati in modo continuo, il controllo digitale utilizza informazioni trasformate in valori numerici e successivamente elaborate da un dispositivo programmabile. Un sensore misura una grandezza fisica, come temperatura, pressione, velocità o posizione, mentre un convertitore può trasformare il segnale analogico in una sequenza di dati digitali. Il controllore analizza quindi queste informazioni, le confronta con il valore di riferimento e determina l’azione necessaria per correggere eventuali differenze.
Alla base del funzionamento si trova il principio della retroazione, attraverso il quale il sistema può verificare continuamente il risultato delle proprie azioni e modificarle quando necessario. Il controllo digitale diventa così un vero e proprio ponte tra il mondo fisico e l’elaborazione elettronica delle informazioni.
La sua importanza deriva soprattutto dalla flessibilità, dalla precisione e dalla programmabilità: lo stesso dispositivo può essere configurato per svolgere funzioni differenti semplicemente modificando l’algoritmo di controllo. Per comprendere come questa tecnologia riesca a governare sistemi anche molto complessi è quindi necessario analizzare il funzionamento del campionamento, della conversione dei segnali, della retroazione e degli algoritmi utilizzati per il controllo.
Che cos’è il controllo digitale
Il controllo digitale è una tecnica attraverso la quale il comportamento di un sistema viene regolato mediante un dispositivo elettronico programmabile, come un computer, un microcontrollore, un PLC o un processore dedicato, capace di elaborare informazioni sotto forma numerica. Il suo obiettivo è fare in modo che una determinata grandezza fisica, come temperatura, velocità, pressione, posizione o livello, raggiunga e mantenga il valore desiderato.
Il principio fondamentale su cui si basa è quello della retroazione, o feedback. Il sistema non si limita infatti a impartire un comando senza verificarne gli effetti, ma acquisisce periodicamente informazioni sul comportamento del processo attraverso uno o più sensori. La misura è effettuata a intervalli regolari, definiti dal periodo di campionamento, e trasformata in un’informazione che il controllore digitale può elaborare.
Set point
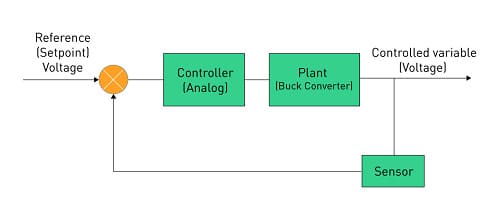
sistemi di controllo digitale
Il valore misurato è quindi confrontato con un valore di riferimento, chiamato setpoint, che rappresenta la condizione desiderata. Nel caso di un impianto di riscaldamento, per esempio, il setpoint può essere una temperatura di 20 °C. Se il sensore rileva una temperatura inferiore, il controllore determina un’azione correttiva per ridurre la differenza tra il valore effettivo e quello desiderato.
Questa differenza prende il nome di errore di controllo. Il controllore digitale analizza l’entità dell’errore e, attraverso uno specifico algoritmo di controllo, stabilisce quale azione deve essere applicata al sistema. Il comando può, per esempio, aumentare la potenza di un elemento riscaldante oppure modificare la velocità di un motore.
Dopo l’intervento, il sensore effettua una nuova misura e il controllore verifica nuovamente la situazione. Misurazione, confronto e correzione sono quindi ripetuti nel tempo, permettendo al sistema di mantenere la grandezza controllata il più vicino possibile al valore desiderato e di reagire, entro i limiti della sua progettazione, alle variazioni e alle perturbazioni che possono interessare il processo.
Questo meccanismo costituisce il ciclo del controllo digitale, nel quale ogni elemento svolge una funzione precisa: dal valore di riferimento iniziale alla misura del sensore, fino alla successiva azione correttiva.
Il ciclo del controllo digitale
Il funzionamento di un sistema di controllo digitale può essere rappresentato come un ciclo chiuso, nel quale la misura dell’uscita ritorna al controllore attraverso la retroazione. La sequenza fondamentale comprende diversi elementi strettamente collegati.
Riferimento o setpoint. È il valore desiderato che il sistema deve raggiungere o mantenere. Può essere una temperatura, una velocità, una posizione o qualsiasi altra grandezza che si intende controllare.
Confronto. Il valore di riferimento viene confrontato con la grandezza effettivamente misurata. Da questo confronto viene determinato l’errore di controllo, che indica quanto il comportamento reale del sistema si discosta da quello desiderato.
Controllore digitale. È l’elemento che elabora matematicamente l’errore e determina quale azione di controllo applicare. L’algoritmo può essere molto semplice oppure basarsi su tecniche più sofisticate, come il controllo PID, il controllo predittivo o altre strategie di regolazione.
Attuatore. Riceve il comando prodotto dal controllore e lo trasforma in una azione fisica sul processo. Può essere, per esempio, un motore elettrico, una valvola, una resistenza riscaldante o un altro dispositivo capace di modificare il comportamento del sistema.
Sistema o processo. È l’elemento fisico che deve essere controllato. Può trattarsi di un motore, un forno industriale, un’automobile, un braccio robotico, un impianto di climatizzazione o un processo produttivo.
Sensore. Misura la grandezza fisica di interesse e fornisce al sistema di controllo l’informazione necessaria per conoscere lo stato effettivo del processo.
Retroazione
La misura del sensore è quindi riportata al controllore attraverso la retroazione, chiudendo il ciclo. Il processo viene ripetuto con una frequenza determinata dalle caratteristiche del sistema e dal periodo di campionamento.
In questo modo il controllo digitale non agisce semplicemente impartendo comandi prestabiliti, ma adatta continuamente la propria azione alle condizioni effettive del sistema. È proprio questa capacità di misurare, confrontare e correggere che permette ai sistemi automatici di mantenere una grandezza prossima al valore desiderato anche quando intervengono variazioni o perturbazioni.
Controllo digitale a ciclo aperto e a ciclo chiuso
Nei sistemi automatici è possibile distinguere tra controllo a ciclo aperto e controllo a ciclo chiuso, a seconda che il sistema utilizzi o meno la retroazione per verificare il risultato delle proprie azioni.
Nel controllo digitale a ciclo aperto, il comando è stabilito senza misurare continuamente l’uscita del sistema. Il controllore impartisce un’azione sulla base di un programma o di una sequenza prestabilita, ma non verifica se il risultato ottenuto corrisponde effettivamente a quello desiderato. Un esempio semplice è rappresentato da un forno programmato per rimanere acceso per un determinato periodo di tempo: il sistema esegue il comando impostato senza controllare continuamente la temperatura raggiunta.
Nel controllo digitale a ciclo chiuso, invece, il sistema utilizza la retroazione. Un sensore misura l’uscita del processo e trasmette l’informazione al controllore, che la confronta con il valore di riferimento. Se viene rilevata una differenza, il controllore modifica il comando per ridurre lo scostamento.
Un termostato costituisce un esempio intuitivo di questo secondo tipo di controllo: la temperatura dell’ambiente viene misurata e confrontata con quella impostata, mentre il sistema di riscaldamento viene attivato o regolato in funzione della differenza rilevata.
Il controllo a ciclo chiuso è quindi particolarmente importante nel controllo digitale, perché consente al sistema di adattare la propria azione alle condizioni effettive del processo e di compensare, entro determinati limiti, l’effetto di perturbazioni esterne.
Il campionamento del segnale
Nel controllo digitale, le grandezze fisiche da controllare variano continuamente nel tempo, mentre il dispositivo digitale può elaborare i dati soltanto sotto forma di valori numerici acquisiti a intervalli determinati. Il passaggio dal segnale continuo a una sequenza di valori prende il nome di campionamento.
Immaginiamo, per esempio, un sensore che misura la temperatura di un ambiente. La temperatura cambia continuamente, ma il controllore digitale può acquisirne il valore, per esempio, ogni secondo. Ogni misura costituisce un campione del segnale. Se il sistema effettua una misura ogni secondo, dopo 10 secondi avrà raccolto 10 valori che descrivono l’andamento della temperatura nel tempo.
Nel descrivere matematicamente questi due comportamenti si utilizzano due riferimenti differenti. Il tempo continuo viene generalmente indicato con la lettera (t), mentre nel sistema digitale i singoli campioni vengono identificati attraverso un indice, generalmente indicato con la lettera (k). La lettera (k) rappresenta quindi il numero progressivo del campione e non un’unità di tempo.
L’intervallo di tempo che separa due campioni consecutivi prende il nome di periodo di campionamento ed è indicato con (Ts). Più piccolo è questo intervallo, più frequentemente il sistema acquisisce informazioni sul processo.
La grandezza inversa del periodo di campionamento è la frequenza di campionamento, indicata con (fs):
fs = 1/Ts
Per esempio, se un sistema acquisisce un campione ogni secondo, il periodo di campionamento è Ts = 1 secondo e la frequenza di campionamento è fs = 1 Hz, cioè un campione al secondo. Se invece il sistema acquisisce 100 campioni ogni secondo, la frequenza di campionamento è fs = 100 Hz e il periodo di campionamento è Ts = 0.01 secondi, cioè un centesimo di secondo.
La conversione analogico-digitale
Nel controllo digitale è necessario stabilire un collegamento tra il mondo fisico, nel quale le grandezze variano continuamente, e il sistema digitale, che elabora informazioni numeriche. Temperatura, pressione, velocità e molte altre grandezze fisiche vengono rilevate dai sensori sotto forma di segnali analogici, mentre il controllore digitale deve ricevere queste informazioni in una forma che possa essere elaborata dal processore.
A questo scopo è utilizzato il convertitore analogico-digitale, indicato con la sigla ADC, dall’inglese Analog-to-Digital Converter. Il suo compito è trasformare il segnale analogico proveniente dal sensore in una sequenza di valori numerici.
La conversione può essere descritta attraverso tre operazioni fondamentali:
Campionamento. Il segnale analogico viene misurato a intervalli regolari. Ogni misura costituisce un campione del segnale. La frequenza con cui sono effettuate le acquisizioni è la frequenza di campionamento, già descritta nella sezione precedente.
Quantizzazione. Il valore misurato è associato al livello digitale più vicino tra quelli disponibili. Il segnale continuo è quindi rappresentato attraverso un insieme finito di valori. Il numero di livelli dipende dalla risoluzione dell’ADC, espressa in bit.
Codifica. Il livello ottenuto attraverso la quantizzazione è rappresentato mediante un codice binario, costituito da una combinazione di 0 e 1, che può essere elaborata dal controllore.
Grazie a queste operazioni, una grandezza fisica continua può essere trasformata in una sequenza di numeri che il sistema digitale è in grado di utilizzare per effettuare le proprie elaborazioni.
La conversione digitale-analogica nel controllo digitale
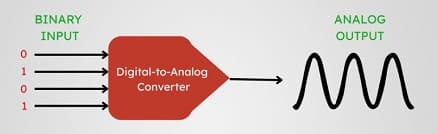
Digital-to-Analog Converter
Dopo aver elaborato i dati ricevuti dal sensore, il controllore deve eventualmente inviare un comando all’attuatore. In alcuni sistemi questo comando può essere direttamente digitale, mentre in altri è necessario produrre un segnale analogico.
In questo secondo caso interviene il convertitore digitale-analogico, indicato con la sigla DAC, dall’inglese Digital-to-Analog Converter. Il DAC riceve un valore numerico dal controllore e lo converte in un segnale elettrico analogico utilizzabile dal dispositivo che deve eseguire l’azione di controllo.
Un ADC da N bit può rappresentare un numero di livelli pari a:
L = 2N
Ad esempio
ADC a 8 bit corrisponde a 28 = 256 livelli
Il percorso completo può quindi essere rappresentato come:
sensore → ADC → controllore digitale → DAC → attuatore
L’ADC permette al controllore di acquisire informazioni dal mondo fisico, mentre il DAC, quando necessario, consente al sistema digitale di trasformare il risultato dell’elaborazione in un’azione utilizzabile dal sistema fisico.
Quantizzazione e risoluzione nel controllo digitale
La quantizzazione è il processo attraverso il quale il valore continuo di un segnale analogico è associato a uno dei livelli digitali disponibili nel convertitore analogico-digitale. Mentre una grandezza fisica può assumere un numero praticamente infinito di valori, un ADC può rappresentarla soltanto attraverso un numero finito di livelli.
Immaginiamo un ADC a 8 bit utilizzato per misurare una differenza di potenziale compresa tra 0 e 5 volt. I 256 livelli disponibili sono distribuiti all’interno di questo intervallo. L’ampiezza dell’intervallo associato a ciascun livello può essere calcolata, in forma semplificata, dividendo l’intervallo complessivo per il numero di livelli:
ΔV = (Vmax − Vmin) /2N = 5 – 0/256 = 0.0195 volt = 19.5 mV
La quantizzazione introduce inevitabilmente una piccola differenza tra il valore reale del segnale e il valore rappresentato digitalmente. Questa differenza costituisce l’errore di quantizzazione. Una maggiore risoluzione consente generalmente di ridurre questo errore e di ottenere una rappresentazione più dettagliata della grandezza misurata.
Il controllore digitale
Il controllore digitale è l’elemento centrale di un sistema di controllo digitale. Il suo compito è elaborare le informazioni provenienti dai sensori e determinare, attraverso un algoritmo, quale azione deve essere applicata al processo per mantenere la grandezza controllata il più possibile vicina al valore desiderato.
Dopo che il segnale proveniente dal sensore è stato acquisito e convertito in forma numerica, il controllore riceve il valore della grandezza misurata e lo confronta con il valore di riferimento, o setpoint. La differenza tra i due valori rappresenta l’errore che il sistema deve cercare di ridurre.
Nel controllo digitale, questa operazione è effettuata a ogni campione. Il controllore analizza quindi una successione di valori e, sulla base dell’algoritmo programmato, calcola il comando da inviare all’attuatore. L’algoritmo può essere molto semplice, come nel caso di una regolazione basata su una soglia, oppure può utilizzare strategie più sofisticate.
Una delle tecniche più diffuse è il controllo PID, che combina un’azione proporzionale, una integrale e una derivativa. Altre applicazioni possono utilizzare algoritmi di controllo più complessi, progettati in funzione delle caratteristiche del processo e delle prestazioni richieste.
Il funzionamento del controllore può quindi essere riassunto attraverso una sequenza ripetuta: acquisizione della misura, confronto con il riferimento, calcolo dell’errore, elaborazione dell’algoritmo e produzione del comando.
Dal punto di vista matematico, nel controllo digitale le grandezze sono generalmente riferite al numero del campione. Se il campione considerato è indicato con k, il riferimento può essere indicato con r(k) e la misura del processo con y(k). L’errore al campione k può quindi essere espresso, in forma semplice, come:
e(k) = r(k) − y(k)
Questa notazione permette di descrivere il comportamento del controllore campione dopo campione, collegando la rappresentazione matematica del sistema al suo effettivo funzionamento digitale.
Il controllore PID digitale
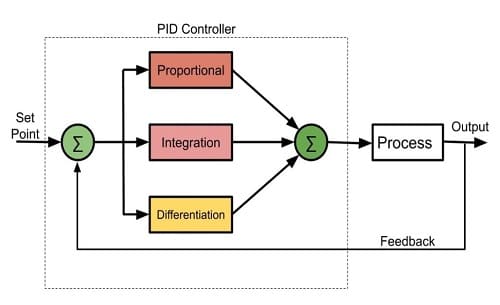
Il controllore PID digitale, acronimo di Proportional-Integral-Derivative, è uno degli algoritmi più utilizzati nei sistemi di controllo digitale. Il suo obiettivo è mantenere una determinata grandezza fisica, come temperatura, velocità, pressione o posizione, il più vicino possibile a un valore desiderato, chiamato setpoint (SP).
PID
Il controllore confronta il setpoint con il valore effettivamente misurato dal sensore, chiamato variabile di processo (PV). La differenza tra questi due valori costituisce l’errore di controllo. Nel sistema digitale, la misura è acquisita a intervalli regolari e l’algoritmo PID calcola, a ogni campione, l’azione correttiva da applicare al processo.
Il PID combina tre diverse azioni di controllo, ciascuna con una funzione specifica.
L’azione proporzionale: il presente
L’azione proporzionale (P) dipende direttamente dall’errore presente in quel momento. Più grande è l’errore, maggiore sarà l’azione correttiva applicata dal controllore.
In forma semplificata:
uP = KP × e
dove KP è il guadagno proporzionale ed e rappresenta l’errore.
Un guadagno troppo basso può rendere la risposta del sistema lenta, mentre un guadagno eccessivo può provocare oscillazioni.
L’azione integrale: il passato
L’azione integrale (I) tiene conto degli errori accumulati nel tempo. Il suo compito principale è ridurre o eliminare l’errore a regime, cioè quella differenza residua che può rimanere quando il sistema ha raggiunto una condizione apparentemente stabile. L’azione integrale considera quindi la storia dell’errore: più a lungo persiste una differenza rispetto al valore desiderato, maggiore diventa il contributo integrale mentre quella derivativa (D) considera invece la rapidità con cui l’errore sta cambiando. Se l’errore varia rapidamente, il controllore può intervenire anticipatamente per limitare la tendenza del sistema a superare il valore desiderato.
Per questo motivo l’azione derivativa è spesso associata alla capacità di anticipare l’evoluzione del sistema e di ridurre la sovraelongazione (overshoot).
La combinazione delle tre azioni permette al PID di considerare contemporaneamente l’errore presente, la sua evoluzione nel tempo e la rapidità con cui sta cambiando, ottenendo una regolazione più efficace rispetto all’utilizzo di una sola azione di controllo.
Conclusione
Il controllo digitale rappresenta oggi uno strumento fondamentale per la regolazione automatica di un’enorme varietà di sistemi fisici. Attraverso sensori, campionamento, conversione dei segnali, algoritmi e attuatori, è possibile trasformare le informazioni provenienti dal mondo reale in azioni di controllo precise e adattabili.
La possibilità di elaborare i dati mediante dispositivi programmabili rende il controllo digitale particolarmente flessibile e versatile, permettendo di modificare le strategie di regolazione senza dover intervenire necessariamente sull’hardware. Tra le tecniche più diffuse, il controllore PID continua a svolgere un ruolo centrale in numerose applicazioni industriali e tecnologiche.
Dai sistemi di climatizzazione ai motori, dalla robotica all’automazione industriale, il controllo digitale consente di monitorare, correggere e ottimizzare continuamente il comportamento dei sistemi, rappresentando uno dei principali punti di incontro tra fisica, elettronica, informatica e automazione.

